伺服电机选型:从参数对照到工况匹配
在自动化产线的实际调试中,我们常遇到客户拿着旧电机型号直接替换,结果转速波动大、定位过冲,最后才发现是**编码器**线数不匹配或**减速机**回程间隙过大。江西赛杰智能科技在服务上百家制造企业后总结出一套务实逻辑:选型不是看额定功率,而是看负载折算到电机轴上的惯量比与动态响应需求。以下参数对照表可作为基础参考。
- 伺服电机:额定转速3000rpm,编码器分辨率17bit(131072线),适用于高速高精度定位
- 步进电机:保持转矩1.2-12N·m,开环控制,适合低速大扭矩且无过载要求的场合
- 减速机:行星减速比3-100,背隙≤8arcmin,直接影响最终输出扭矩与刚性
- 联轴器:膜片式或波纹管式,扭转刚度可达50kN·m/rad,补偿径向偏差0.2mm内
惯量匹配:被忽视的第一要素
很多工程师纠结于“功率够不够”,却忽略了负载惯量与电机转子惯量的比值。当比值超过10:1时,**伺服电机**的响应会明显迟滞,甚至产生震荡。我们的经验值是:低惯量应用(如贴片机)控制在3:1以内,中等惯量(如数控转台)允许5:1,重负载(如冲压送料)则需搭配大惯量电机或增大减速比。这个环节若出错,后续调PID参数只是治标不治本。
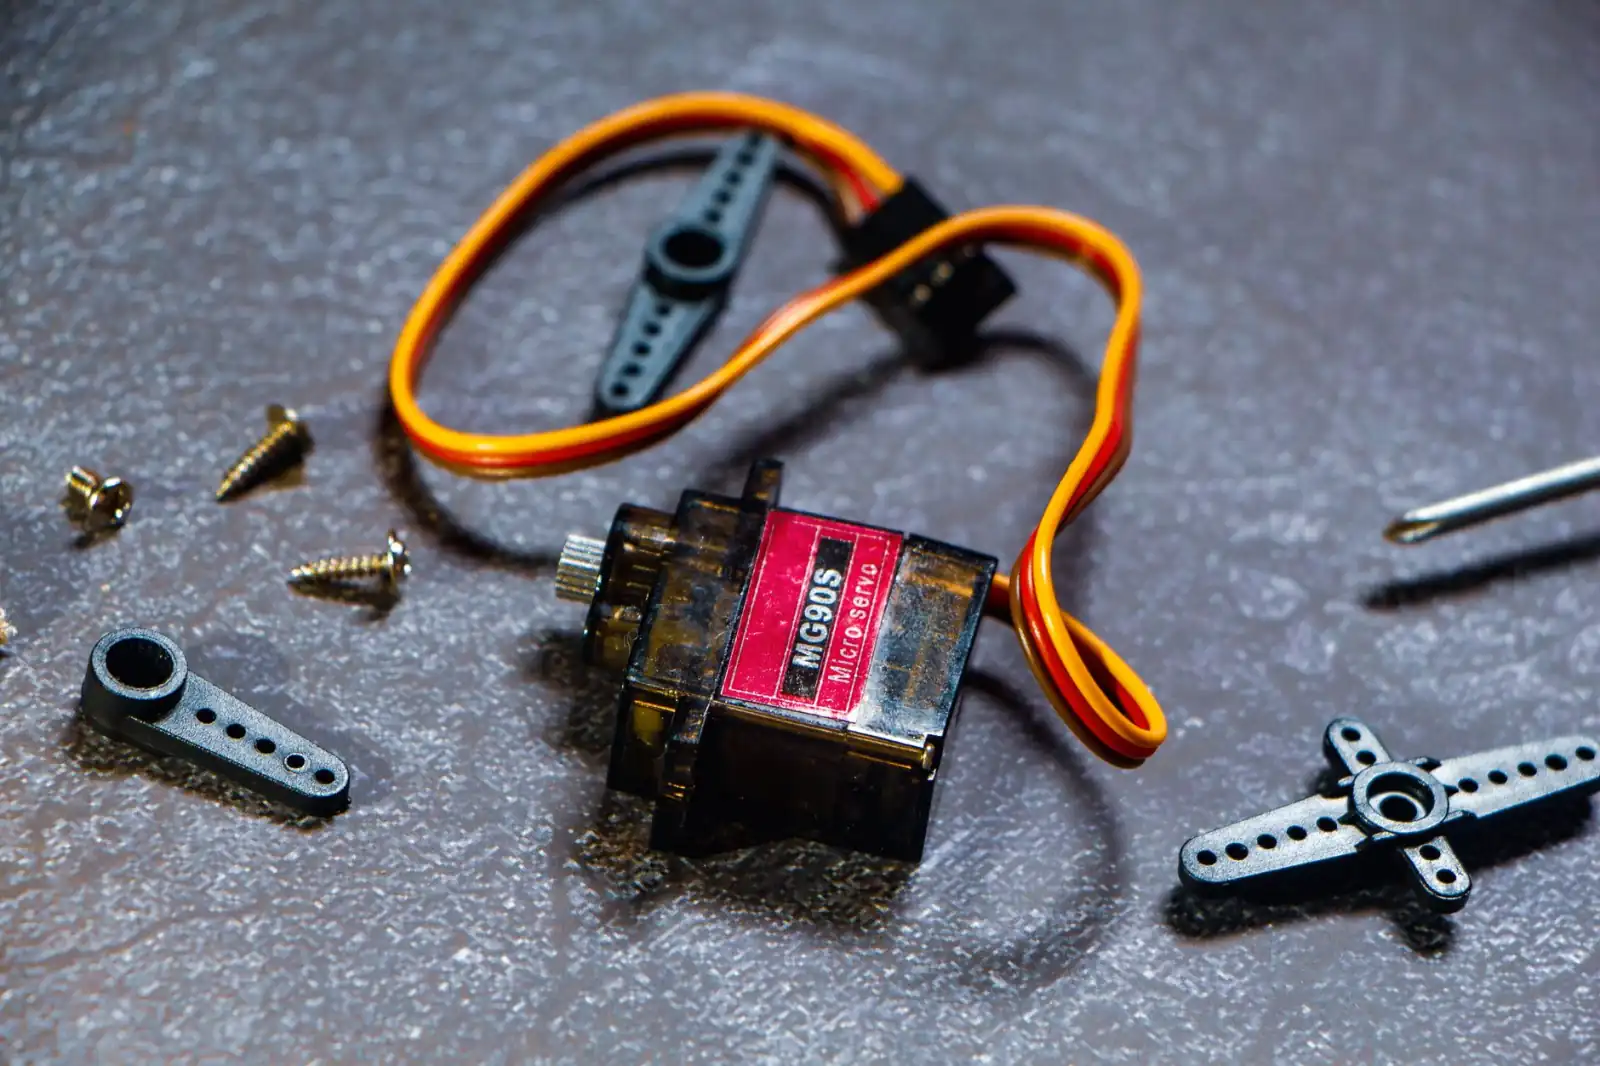
应用场景拆解:三类典型工况
以锂电卷绕设备为例,张力控制段要求**伺服电机**在0.1s内完成加减速且速度波动≤±0.5%,此时需选配高分辨率**编码器**(23bit)并配合低背隙**减速机**,而**联轴器**则要选用高扭转刚度的膜片式,避免弹性变形引入滞后。相反,在光伏组件排版机中,负载惯量小但运动频繁,**步进电机**加简易减速反而比伺服更经济——成本降低约40%,且丢步率在低速区间可忽略不计。
另一类典型是包装线中的间歇机构。这里常见误区是用**伺服电机**直接驱动凸轮,导致电机过载报警。正确做法是:通过**减速机**将转速降至200rpm以下,同时利用**联轴器**的轴向柔性吸收凸轮冲击。我们曾为一个乳品灌装线改造此方案,电机温升从78℃降至52℃,故障停机时间每月减少6小时。
编码器与联轴器的隐性联动
注意一个容易被忽略的细节:**编码器**反馈精度再高,如果**联轴器**存在扭转间隙,半闭环系统依然会出现跟随误差。实测数据显示,梅花形弹性联轴器在2N·m负载下扭转角达0.3°,而波纹管联轴器仅0.02°。因此,在做高精度定位时(如半导体固晶机),务必选用无弹性元件的刚性联轴器,并校核其最大转速下的离心力变形。
江西赛杰智能科技在提供整套传动方案时,会同步输出选型计算书(含惯量匹配表、扭矩-转速曲线、编码器分辨率建议),并支持现场振动测试。若您正在做产线升级或新设备开发,欢迎带着负载参数来与我们共同校核,避免“选大一级”的粗暴方案带来的成本浪费与动态性能下降。