为什么你的机器人关节总在“抖”?
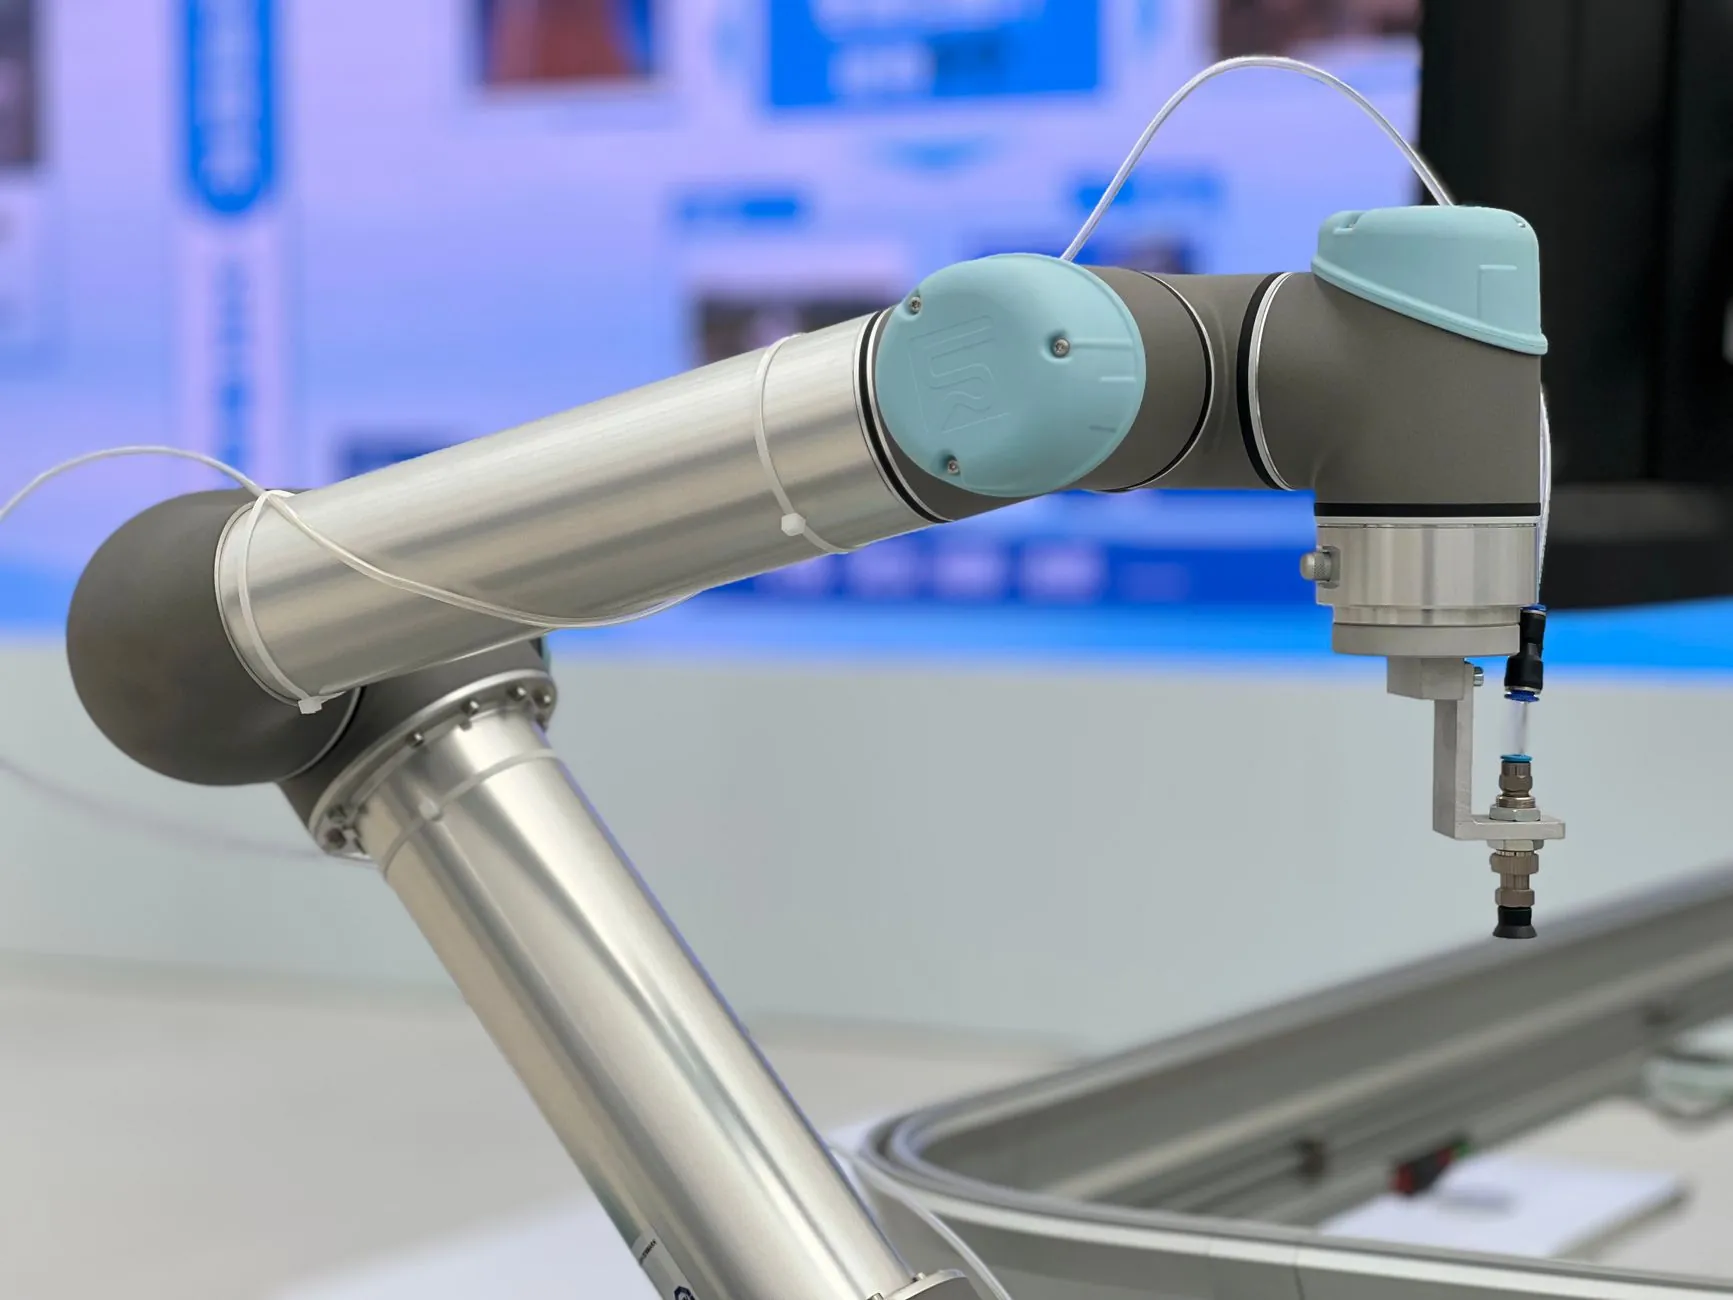
在工业机器人调试现场,我们经常遇到一种怪象:设备空载时一切正常,一旦带载运行,关节末端出现低频抖动,编码器反馈值来回跳动,甚至触发伺服驱动器过流报警。很多工程师第一反应是换更大扭矩的伺服电机,但往往治标不治本。
问题根源,多半出在减速机与联轴器的匹配失衡上——尤其是当系统里同时存在高刚性减速机(如RV减速机)和弹性联轴器时,扭转刚度不匹配会直接激发谐振,让编码器读数“失真”,进而误导伺服电机反复修正,形成肉眼可见的振荡。
深挖根源:刚度、惯量与阻尼的三角博弈
拿常见的谐波减速机来说,其回差虽小(≤1弧分),但扭转刚度呈非线性变化。若联轴器选得过软(比如橡胶垫片式),系统总刚度骤降,固有频率可能跌进伺服电机的工作带宽内。此时,哪怕步进电机低速运行,也会因脉冲频率接近谐振点而产生剧烈噪声。
反之,如果联轴器选得刚硬(如膜片式),但减速机输入轴与电机轴存在0.05mm以上的同轴度偏差,弯曲应力会直接作用于减速机内部轴承,导致齿面磨损加剧,编码器反馈的绝对位置精度在运行200小时后就开始漂移。
技术解析:三步锁定匹配参数
要避免上述问题,建议按以下顺序计算,而不是凭经验“拍脑袋”:
- 算扭转刚度——联轴器刚度K1与减速机输入轴刚度K2需满足:K1 ≥ 3×K2。若K1过低,系统固有频率fn = (1/2π)√(K总/J总) 会落入伺服电机速度环响应频率的1/3以内,极易诱发振荡。
- 校核惯量比——电机转子惯量Jm与负载折算惯量JL之比建议控制在1:5以内。超出此范围时,步进电机容易失步,而伺服电机则会产生“超调-回调”的反复过程,联轴器在这种交变扭矩下会发生疲劳微裂纹。
- 检查编码器分辨率——当联轴器采用无键槽的胀紧套连接时,打滑扭矩应设定为额定扭矩的1.5倍。否则在启动瞬间,编码器会因微滑移产生“假脉冲”,导致定位误差累积。
对比分析:三种常见联轴器的适用边界
在江西赛杰智能的多年测试数据里,不同联轴器与减速机的组合表现差异极大:
- 梅花形弹性联轴器——适合步进电机+行星减速机,扭矩<50Nm,转速<3000rpm。弹性体吸收冲击,但回差约0.1°,不适用于高精度分度。
- 单膜片联轴器——适合伺服电机+谐波减速机,扭矩50-200Nm。扭转刚性高,允许轴向偏差±0.2mm,但需严格保证径向对中。
- 双膜片或波纹管联轴器——用于绝对式编码器+中空减速机,扭矩200Nm以上,可同时补偿角向和径向偏差,但价格约为梅花型的4倍。
这里有个常被忽视的细节:联轴器的平衡等级。当转速超过6000rpm时,动平衡等级需达到G2.5级,否则联轴器自身的离心力会周期性拉扯减速机输入轴,让编码器信号出现周期性正弦波动——这种故障极难诊断,因为波形和机械共振极其相似。
给工程师的落地建议
最后,基于我们服务过的上百条产线,给三条实操建议:第一,在减速机与联轴器之间加装扭矩限制器(摩擦式而非剪切式),保护编码器和电机免受冲击;第二,试机时用激光对中仪校准,而非塞尺——别小看0.02mm的偏差,在谐波减速机的高倍减速下,它会被放大成明显的输出端跳动;第三,如果预算允许,优先选择带集成编码器接口的伺服电机,取消中间联轴器,采用空心轴直连方案,彻底消除这一匹配环节。
工业机器人关节的稳定性,从来不是单一元件决定的。减速机的精度需要联轴器来“传递”,联轴器的柔度需要编码器来“感知”,而伺服电机的响应速度则是整个闭环的灵魂。把这三者当作一个系统去设计,你的设备才能跑得稳、停得准、用得久。