步进与伺服:不只是精度差距
在工业机器人运动控制领域,伺服电机与步进电机的选型之争,几乎是每个自动化工程师入行必遇的经典命题。很多客户拿着图纸来问我们,为什么同样的负载,用步进方案成本能省一半,但实际跑起来却总是丢步、震动大。归根结底,这两类电机在控制逻辑和物理特性上有着本质差异——步进电机是开环脉冲驱动,而伺服系统依赖编码器构成闭环反馈。这决定了它们适合完全不同的工况。
性能参数背后的工程逻辑
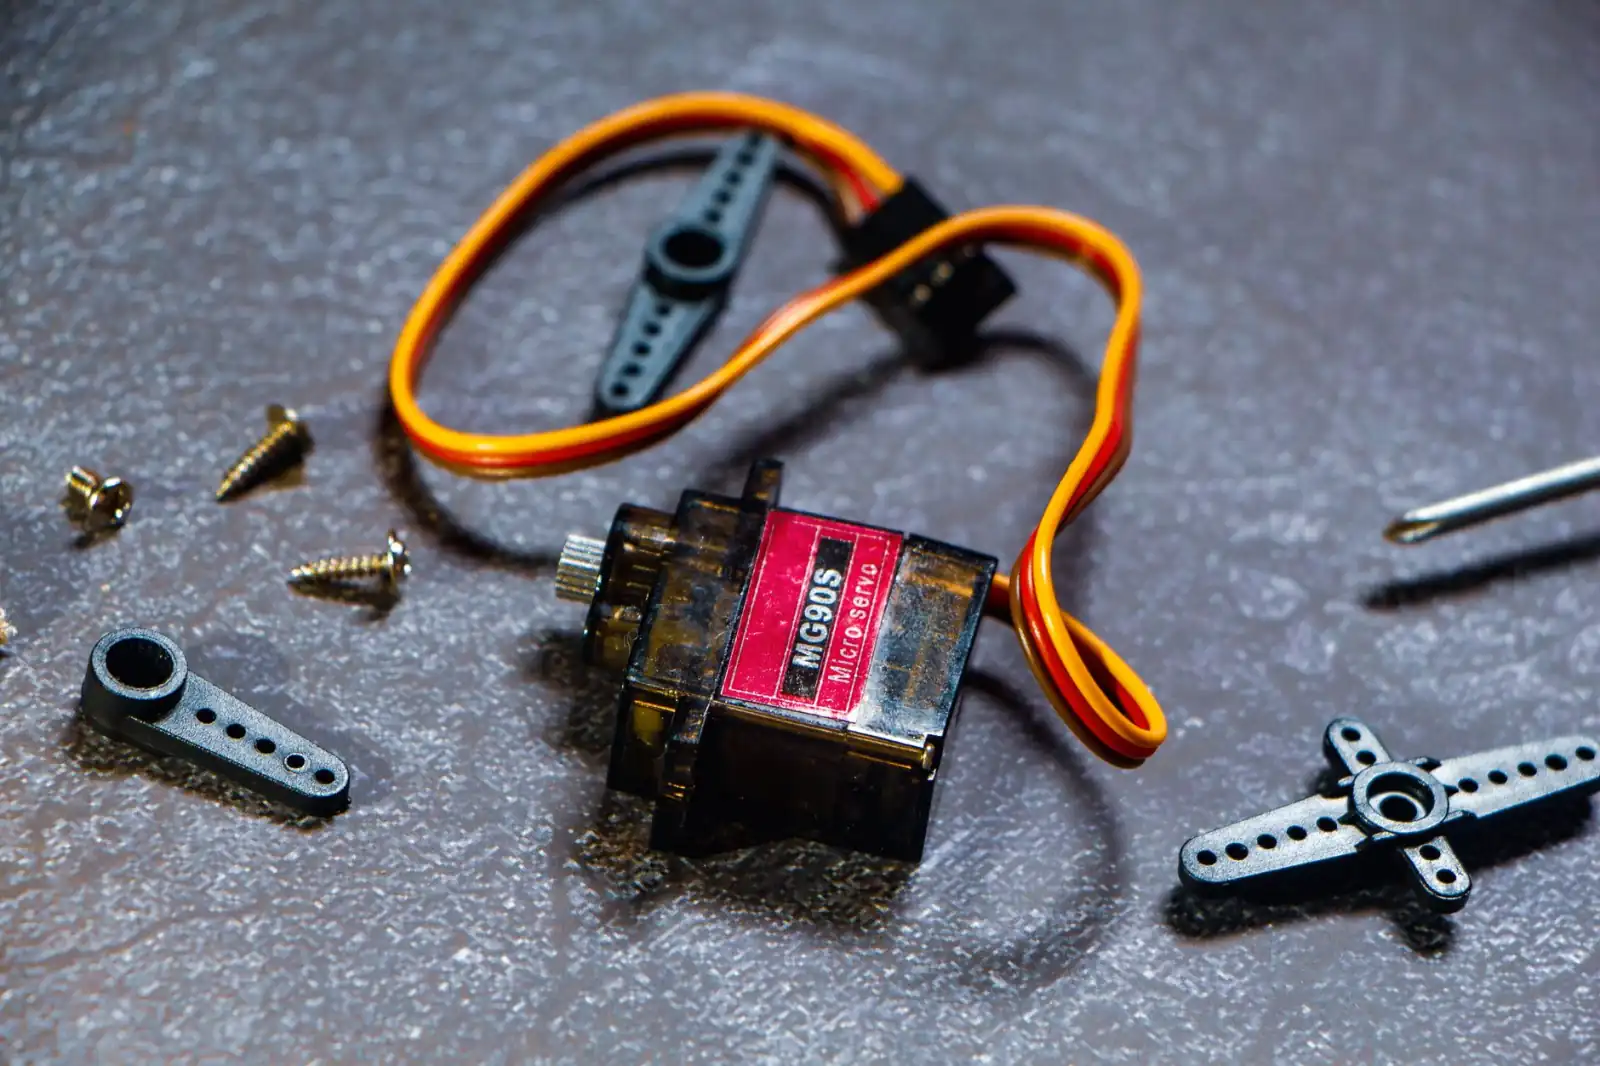
从转矩-转速特性曲线看,步进电机的输出转矩随转速升高急剧下降,尤其在300-600rpm区间衰减明显,而伺服电机在额定转速内能保持近乎恒定的转矩。以常见的57步进电机和400W伺服为例:步进在低速时的保持转矩可达1.2N·m,但当转速超过500rpm时,实际可用转矩可能不足0.3N·m;伺服则能在3000rpm内稳定输出1.27N·m。这意味着,步进适合定位频繁、速度慢的场合,伺服则能应对高速高动态响应。此外,步进电机在低速运行时存在明显的共振区,往往需要搭配减速机来降速增扭并避开共振点,但这又会引入背隙问题——此时,选用高精度行星减速机并配合弹性联轴器补偿偏心,就成了关键工艺。
控制精度与过载能力的真实差距
步进电机开环控制,一旦负载突变超过保持转矩的50%,就极易失步,且无法自检。而伺服系统通过编码器实时监测转子位置,当指令位置与实际位置偏差超过允许范围时,驱动器会立即加大电流补偿。通常,伺服电机的过载能力可达额定转矩的3倍,持续3秒,这对于机械臂在启动瞬间需要克服静摩擦、在停止前需要急停的工况至关重要。举个实际案例:某电子装配线的XYZ平台,原先用步进加丝杆结构,节拍要求12秒/件,经常出现偶发偏移,换用伺服加精密减速机后,节拍压缩到7.5秒,且重复定位精度从±0.05mm提升至±0.02mm。
工业机器人场景选型建议
基于江西赛杰智能科技多年在非标自动化领域的落地经验,我们给出如下参考:
- 步进电机+减速机+弹性联轴器:适用于3C电子的小型点胶、锁付、简易搬运,负载在5kg以内,节拍大于5秒,且无碰撞风险。
- 伺服电机+行星减速机+高刚性联轴器:适用于焊接、喷涂、大负载装配机器人,或需要连续高速插补运动的SCARA、DELTA机器人。
- 双编码器全闭环伺服:当设备需要极高重复定位精度(如半导体封装),应在电机尾部与负载端各装一个编码器,消除传动链误差。
尤其要注意的是,很多工程师只关注电机本身,却忽视了联轴器的扭转刚度对系统谐振频率的影响。在伺服高增益调试时,一个弹性过软的联轴器往往会导致啸叫或震荡。我们曾帮客户将某铝制膜片联轴器换成钢制波纹管联轴器,同样的增益参数下,跟踪误差直接降低了40%。因此,选型必须把电机、驱动、减速机、联轴器、编码器看作一个系统来匹配,而非孤立选件。
维护与成本的长远账
从全生命周期看,步进电机系统初始采购成本低,但若因失步导致产品报废,损失远超电机差价。伺服系统虽然单轴成本高出约1500-3000元,但自带编码器反馈,故障自诊断能力强,且调试软件能记录波形,大幅缩短故障排查时间。对于多轴联动的机器人本体,建议优先考虑伺服;而对于单轴定位、负载恒定的送料机构,步进加闭环步进驱动器(带编码器但不做力矩环)反而是性价比最优解。
江西赛杰智能科技在为客户设计机器人关节时,常采用一种混合策略:大臂、小臂等重载轴用伺服加RV减速机,末端手腕轴用步进加谐波减速机。这样既控制了整机成本,又保证了末端灵活性。这种思路在部分码垛和分拣场景中实测效果极佳。
随着国产伺服驱动器性能逐年逼近日系品牌,以及编码器分辨率的提升(从17位到23位),伺服电机在中小负载场景的价格壁垒正在瓦解。未来五年,我们认为步进电机将逐步退守到微小型、低成本、低动态要求的细分市场,而伺服方案会进一步普及。对于设备制造商而言,与其纠结于单一电机类型,不如深度理解运动控制系统的刚度匹配与惯量比,这才是提升机器人性能的真正杠杆。