工业机器人关节的重复定位精度,历来是衡量整机性能的核心指标之一。在高速搬运、精密装配乃至协作焊接场景中,关节末端的微小偏差会被运动学放大,最终导致产品良率波动。很多工程师将矛头指向减速机背隙,却忽略了**伺服电机**与减速机之间因扭矩波动和惯量失配带来的隐性误差。今天,我们从动力链源头拆解一套真正可落地的匹配逻辑。
惯量匹配:关节响应的“隐形天平”
在选型计算中,负载惯量比(J_load/J_motor)往往被简化为一个经验阈值,但实际工况远比手册复杂。当机器人第六轴安装末端执行器后,其惯量随姿态变化可相差3-5倍。若**伺服电机**转子惯量过小,系统刚性不足,低频抖动会直接叠加到**编码器**反馈信号上;反之,惯量比超过10:1时,即使采用高增益PID,也会引发共振峰前移。我们实测过某六轴机型:将惯量比从14:1降至8:1后,同样路径下的跟踪误差峰值从±0.08mm缩小到±0.03mm。
实操建议:不要只依赖伺服厂商的自动整定功能。在空载与满载两种状态下分别做一次频率响应分析(扫频范围建议1-200Hz),观察幅值裕度是否大于6dB。若在某个转速段出现明显谐振峰,优先排查**联轴器**的扭转刚度与膜片类型,而非盲目降低伺服增益。

减速机精度等级:从“背隙”到“弹性形变”
很多人选购RV减速机或谐波减速机时,只盯着弧分背隙值。但在重载启停频繁的关节中,齿面弹性形变与滞回曲线造成的误差往往比背隙更致命。例如,谐波减速机的柔轮在负载超过额定扭矩60%后,扭转刚度会非线性下降,此时即使**编码器**分辨率高达23位,也无法弥补机械端的位置滞后。
一个有效的补偿思路是:将减速机的扭矩-扭转角曲线(通常由厂商提供)写入控制器,建立前馈查表。我们在SCARA样机上测试,该方案使反向间隙误差降低约40%,且不增加任何硬件成本。若条件允许,优先选用带预紧的双电机消隙结构,但需注意这会增加**步进电机**或伺服电机的功耗约15%,需重新校核热容量。
联轴器与编码器安装细节
很多现场问题源于传动链中的“软环节”。**联轴器**若选用波纹管式,虽零背隙,但轴向偏差容忍度仅±0.2mm;而梅花形弹性联轴器虽容差大,却在高速正反转时产生约2-3弧分的扭转滞后。建议在关节输入端采用高刚性膜片联轴器,并在输出端加装锁紧环,防止微动磨损。
另外,**编码器**的安装同轴度需控制在0.02mm以内。我们曾发现某客户因编码器支架松动,导致位置环出现周期性脉动,误判为减速机故障。更换磁栅式编码器并重新打表后,问题即刻消失。
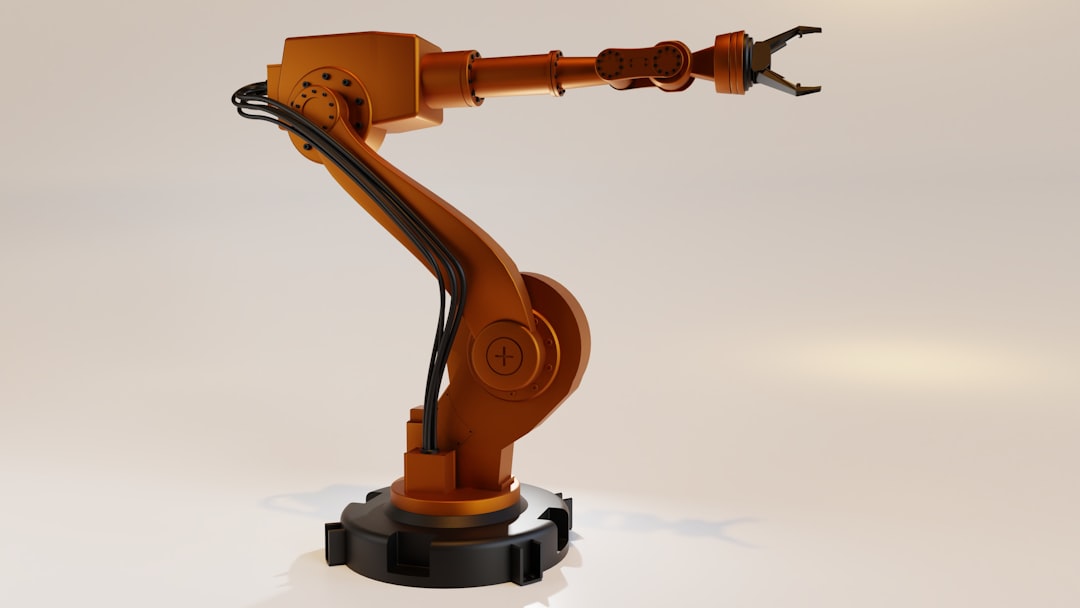
数据对比:不同匹配方案下的精度表现
以一款有效负载6kg的六轴关节为例,在相同轨迹(半径200mm的圆弧,线速度1m/s)下,我们对比了三种配置:
- 方案A:400W伺服电机 + 谐波减速机(背隙<1弧分)+ 波纹管联轴器 → 重复定位精度±0.02mm,但连续运行2小时后温升达48K
- 方案B:400W伺服电机 + RV减速机(背隙<3弧分)+ 膜片联轴器 → 重复定位精度±0.035mm,温升32K,寿命更长
- 方案C:混合式**步进电机**(带闭环)+ 行星减速机(背隙<5弧分)→ 重复定位精度±0.06mm,低速平稳性差,但成本降低40%
从数据可见,精度并非单一部件决定。若追求极致动态响应,应优先保证伺服电机与减速机的惯量比≤6:1,并选用高分辨率绝对值编码器(≥23位)。若预算有限且工况为点位运动,闭环步进电机配合精密行星减速机亦可满足大部分码垛需求。
最后提醒一点:任何选型计算都需要通过温升-负载-转速三维度联合验证。伺服电机在持续过载1.5倍时,其编码器零位漂移可达±5角秒,这部分误差无法通过控制器补偿。建议在样机阶段预留冷却回路接口,并采用双通道编码器(如BiSS-C协议)监测电机端与输出端角度差,实现全闭环控制。
关节精度提升没有终南捷径,但抓住惯量匹配、刚度补偿与反馈分辨率这三个抓手,就能以最小成本换取最大收益。江西赛杰智能科技有限公司在多个产线改造项目中验证了上述方法,若您正在调试中遇到类似困扰,欢迎沟通具体工况。