一台六轴工业机器人重复定位精度标称±0.02mm,实际跑起来却经常出现0.1mm以上的偏差——这种场景在产线调试中并不少见。问题往往不出在控制器算法上,而是出在从伺服电机到关节臂之间那条看似简单的传动链上。减速机和联轴器作为传动链中的核心环节,直接决定了动力传递的保真度。
传动链中的误差从哪里来
机器人的运动精度由多个环节串联决定。控制器发出脉冲指令后,伺服电机或步进电机输出转速和扭矩,编码器提供位置反馈,而减速机负责将高速小扭矩转换为低速大扭矩,联轴器则连接电机轴与减速机输入端。每一级都会引入误差:减速机的背隙、联轴器的扭转刚度、编码器的分辨率,任何一个参数不匹配,都会在末端放大为轨迹偏差。
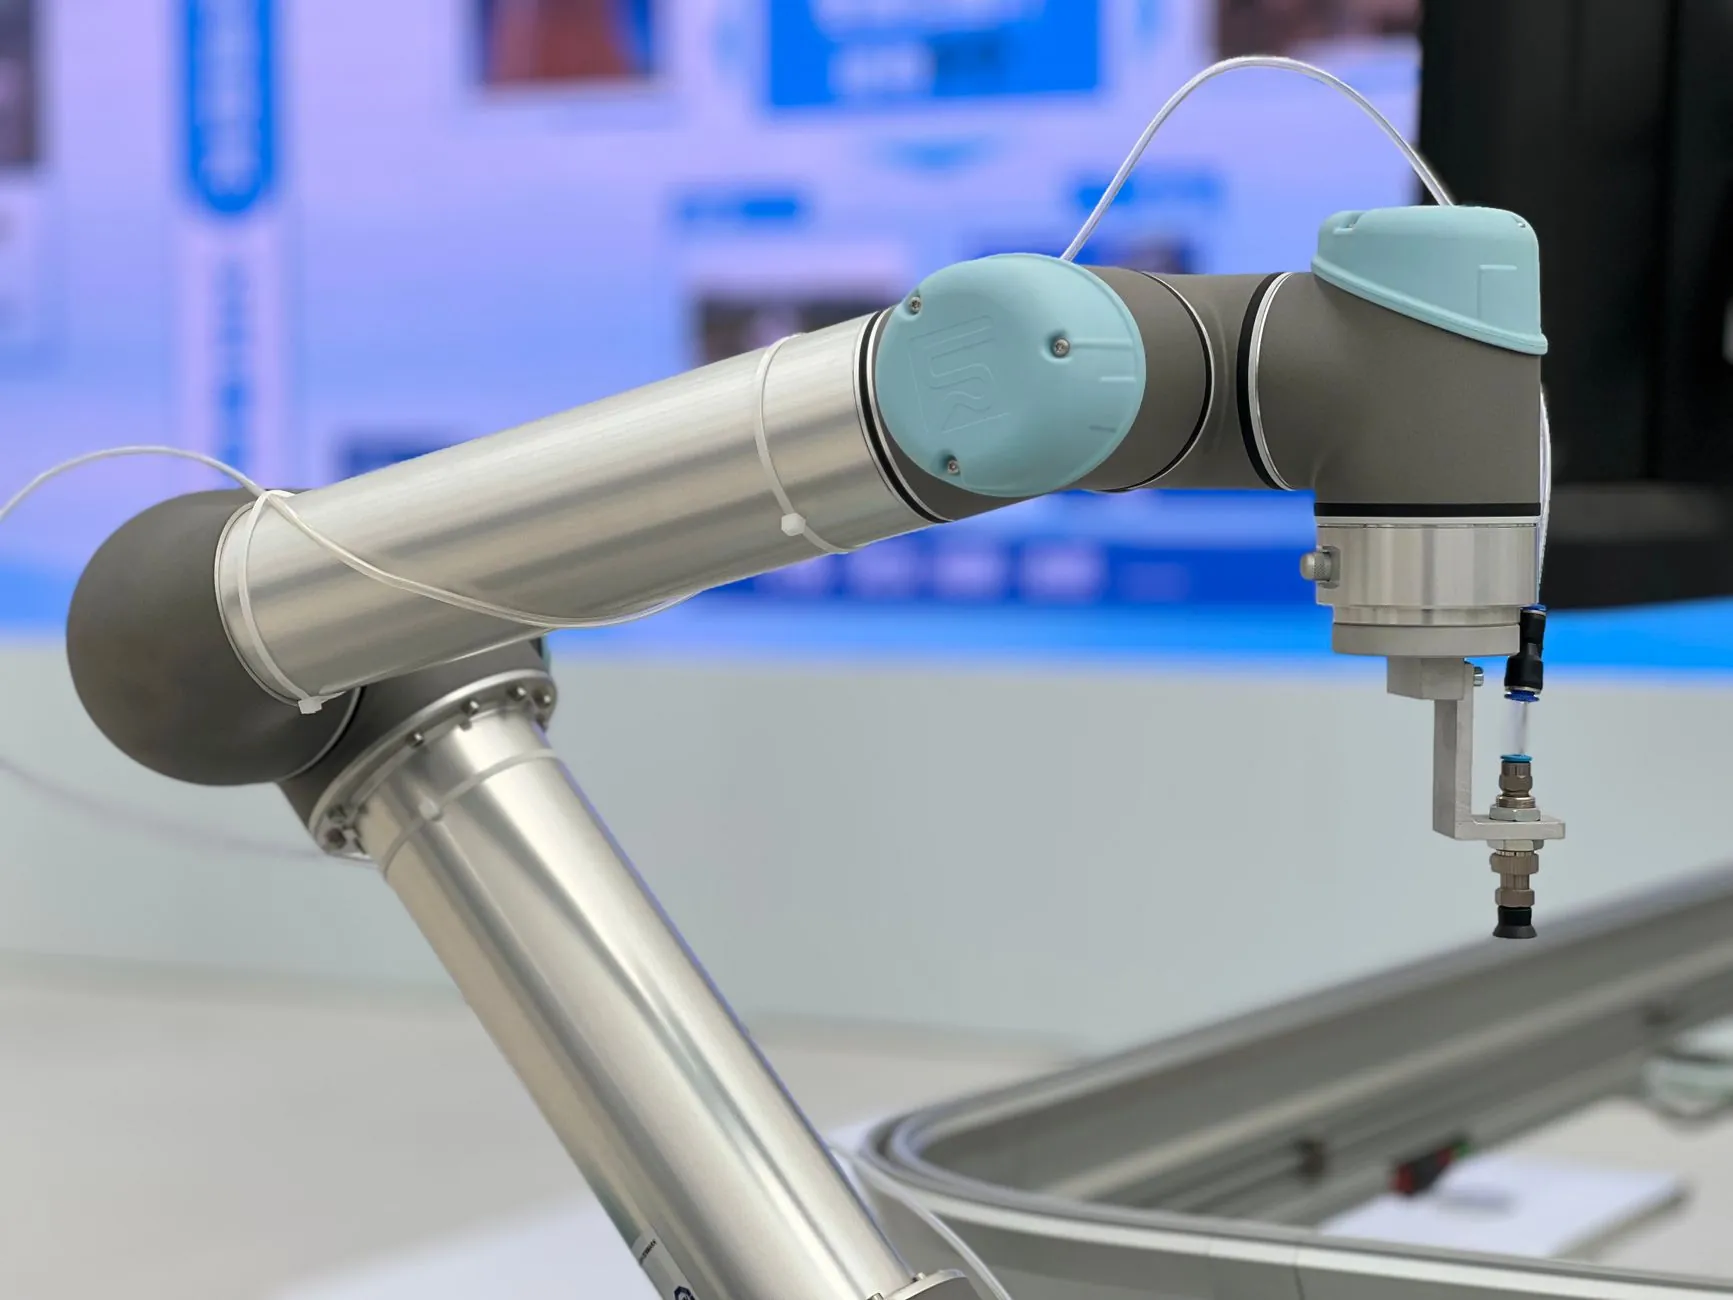
减速机:背隙与刚度的博弈
目前机器人关节主流使用RV减速机和谐波减速机。RV减速机刚性好、承载能力强,常用于基座和大臂关节;谐波减速机体积小、重量轻,多用于小臂和腕部。两者在精度表现上的核心差异在于背隙——谐波减速机的背隙通常在1弧分以内,而精密RV减速机可控制在0.5弧分以下。
但背隙不是唯一指标。减速机的扭转刚度同样关键:当机器人执行重载搬运或铣削任务时,传动链的弹性变形会导致末端实际位置滞后于指令位置。选型时需要根据负载惯量比和工况力矩,核算减速机的额定扭矩与瞬时峰值扭矩是否留有足够余量。
联轴器的选型逻辑
联轴器常被忽视,但它对精度的影响不亚于减速机。刚性联轴器传递效率高、零背隙,但对安装对中要求极为苛刻,偏差稍大就会引入附加振动。膜片式联轴器兼顾了高刚性和一定的偏差补偿能力,是目前伺服系统中的主流选择。梅花式联轴器则适用于中低精度场景,成本更低但扭转刚度有限。
- 高动态响应场景:优先选用膜片联轴器或波纹管联轴器,扭转刚度高,适合伺服电机高频启停
- 重载低速场景:可考虑刚性联轴器配合精密减速机,但必须保证同轴度在0.02mm以内
- 步进电机应用:由于步进电机本身存在丢步风险,联轴器应选择零背隙型号,避免误差叠加
编码器反馈与配件协同
编码器的安装位置直接影响精度控制策略。半闭环系统中,编码器装在电机尾部,只能感知电机轴的位置,无法补偿减速机和联轴器引入的误差。全闭环方案将编码器安装在关节输出端或末端执行器上,能真实反映最终位置,但对控制系统的响应带宽要求更高。对于精度要求±0.05mm以内的应用,全闭环配合高分辨率绝对值编码器是更可靠的方案。
配件搭配的本质是让每一级传动环节的误差都在下一级可控范围内。江西赛杰智能科技有限公司在伺服系统集成中,通常建议客户根据实际工况建立传动链误差预算表,从编码器分辨率反推到减速机背隙和联轴器刚度,逐级分配精度余量,而不是单纯追求某一环节的极致参数。
随着协作机器人和精密装配需求的增长,减速机与联轴器正朝着高刚度、低背隙、轻量化方向迭代。一体化关节模组的兴起也在简化传动链层级,但短期内,配件选型与搭配仍是决定机器人运行精度的关键变量。