工业自动化产线升级时,工程师最常纠结的问题往往是:这个工位到底该用伺服电机还是步进电机?选错不仅意味着成本浪费,更可能导致设备在高速高精场景下频繁宕机。作为长期服务于智能制造企业的技术团队,江西赛杰智能科技有限公司在数十个落地项目中总结出一些实用经验,今天从传动链的完整视角拆解两者的选型逻辑。
行业现状:精度需求倒逼传动方案升级
3C电子、锂电装配、半导体封装等行业对定位精度的要求已从±0.1mm收紧至±0.02mm甚至更高。传统开环步进系统在低速大扭矩工况下容易失步,而国产伺服系统价格逐年下探,两者价差已缩小至30%以内。这种市场变化让「能用步进就不上伺服」的旧观念正在被颠覆,但盲目堆料同样不可取。

核心技术:从编码器到减速机的系统级差异
步进电机的定位靠脉冲数开环控制,无位置反馈,一旦负载突变导致堵转,系统毫不知情。而伺服电机标配**高分辨率编码器**(常见17bit/23bit),构成全闭环或半闭环控制,刚性负载下重复定位精度可达±0.01mm。另一个常被忽视的环节是**减速机**:步进电机通常直连或搭配行星减速机,速比范围有限;伺服系统则更倾向于搭配谐波减速机或RV减速机,以提升扭矩密度和动态响应。
此外,**联轴器**的选型差异同样关键。步进系统轴径小、惯量低,刚性联轴器即可满足;伺服系统转速高且频繁启停,必须使用带膜片或波纹管结构的弹性联轴器,以补偿径向偏差并吸收冲击扭矩。我们曾遇到某客户使用刚性联轴器连接1kW伺服,运行两周后膜片断裂,原因就是未考虑轴向热膨胀。
选型指南:四个维度判断该用哪种
- 负载惯量比:小于5倍选步进,5-10倍优先伺服加行星减速机,大于10倍必须上高惯量伺服+RV减速机。
- 速度稳定性:要求±1rpm以内波动,步进在低频段明显振动,伺服速度波动可控制在±0.1rpm。
- 过载能力:步进电机过载易丢步,伺服允许3倍瞬时过载,适合压装、冲切等突变负载。
- 成本敏感度:单轴成本预算低于1500元且精度要求一般,步进+开环驱动是合理妥协。
值得强调的是,编码器分辨率并非越高越好。在振动剧烈的搬运场景,过高的编码器分辨率反而会放大机械噪声,导致伺服抖动。此时应调低增益或选用带滤波算法的驱动器,而非盲目追求高bit数。
应用建议:工业机器人关节的差异化匹配
对于SCARA机器人小臂关节(低惯量、高速),推荐**伺服电机+谐波减速机+中空联轴器**组合,可有效降低关节重量。而对于直角坐标机器人的Z轴(垂直运动),需重点关注抱闸功能——步进电机自带永磁制动可选,但响应慢;伺服电机的电磁抱闸可在50ms内锁死,防止断电坠落。另外,多轴联动场景下,步进电机脉冲同步误差会累计,而伺服总线通信(EtherCAT)可保证各轴同步误差小于1个周期。
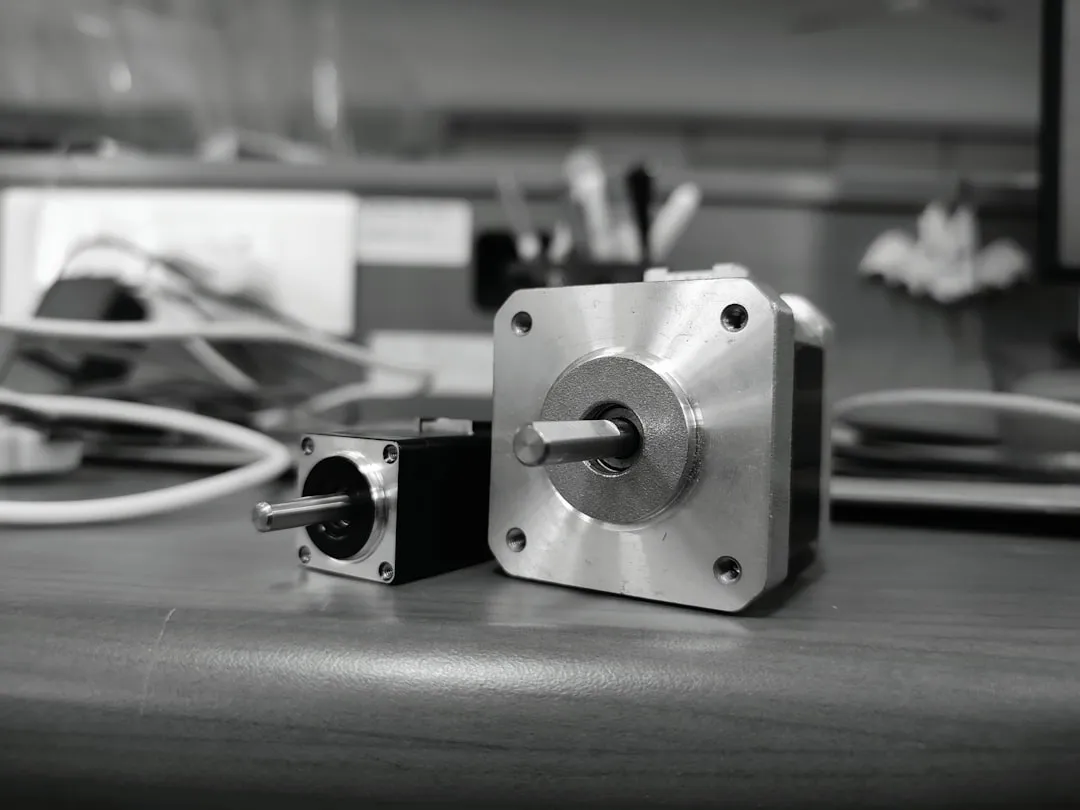
从长期维护角度看,步进电机的失步问题往往要到工件报废时才发现,隐性成本并不低。伺服系统虽然初期投资多15%-20%,但通过参数自整定和振动抑制功能,可降低调试工时约30%。对于产量超过10万件的产线,伺服方案的综合持有成本反而更优。
回到选型本质:没有绝对的优劣,只有工况匹配度的差异。江西赛杰智能科技建议客户在方案评审阶段就提供负载曲线和节拍要求,我们可免费出具选型对比报告,涵盖电机扭矩、惯量匹配、减速机速比推荐等关键参数。技术团队还可提供编码器信号干扰排查、联轴器同心度校准等服务,确保设备长期稳定运行。