在自动化产线的调试现场,我们经常看到这样一种现象:同样的负载,有人用步进电机加减速机就能跑得稳稳当当,有人换上伺服电机却反而出现震荡。这背后并非简单的“伺服一定优于步进”,而是选型逻辑出了问题。今天我们从机构传动链的底层视角,把这两类电机的差异掰开揉碎讲清楚。
一、现象背后:为什么步进会丢步,伺服会震荡?
很多工程师把步进电机丢步归咎于“力矩不够”,把伺服震荡归咎于“增益没调好”。但真正的原因往往藏在**减速机**与**联轴器**的刚性匹配上。步进电机开环控制,当负载突变超过其矩频特性曲线时,转子会瞬间失步;而伺服电机虽然闭环,但若减速机背隙过大或联轴器弹性过强,编码器反馈的相位滞后就会引发持续振荡——这不是参数问题,是机械谐振。
二、技术深挖:编码器分辨率与系统惯量比
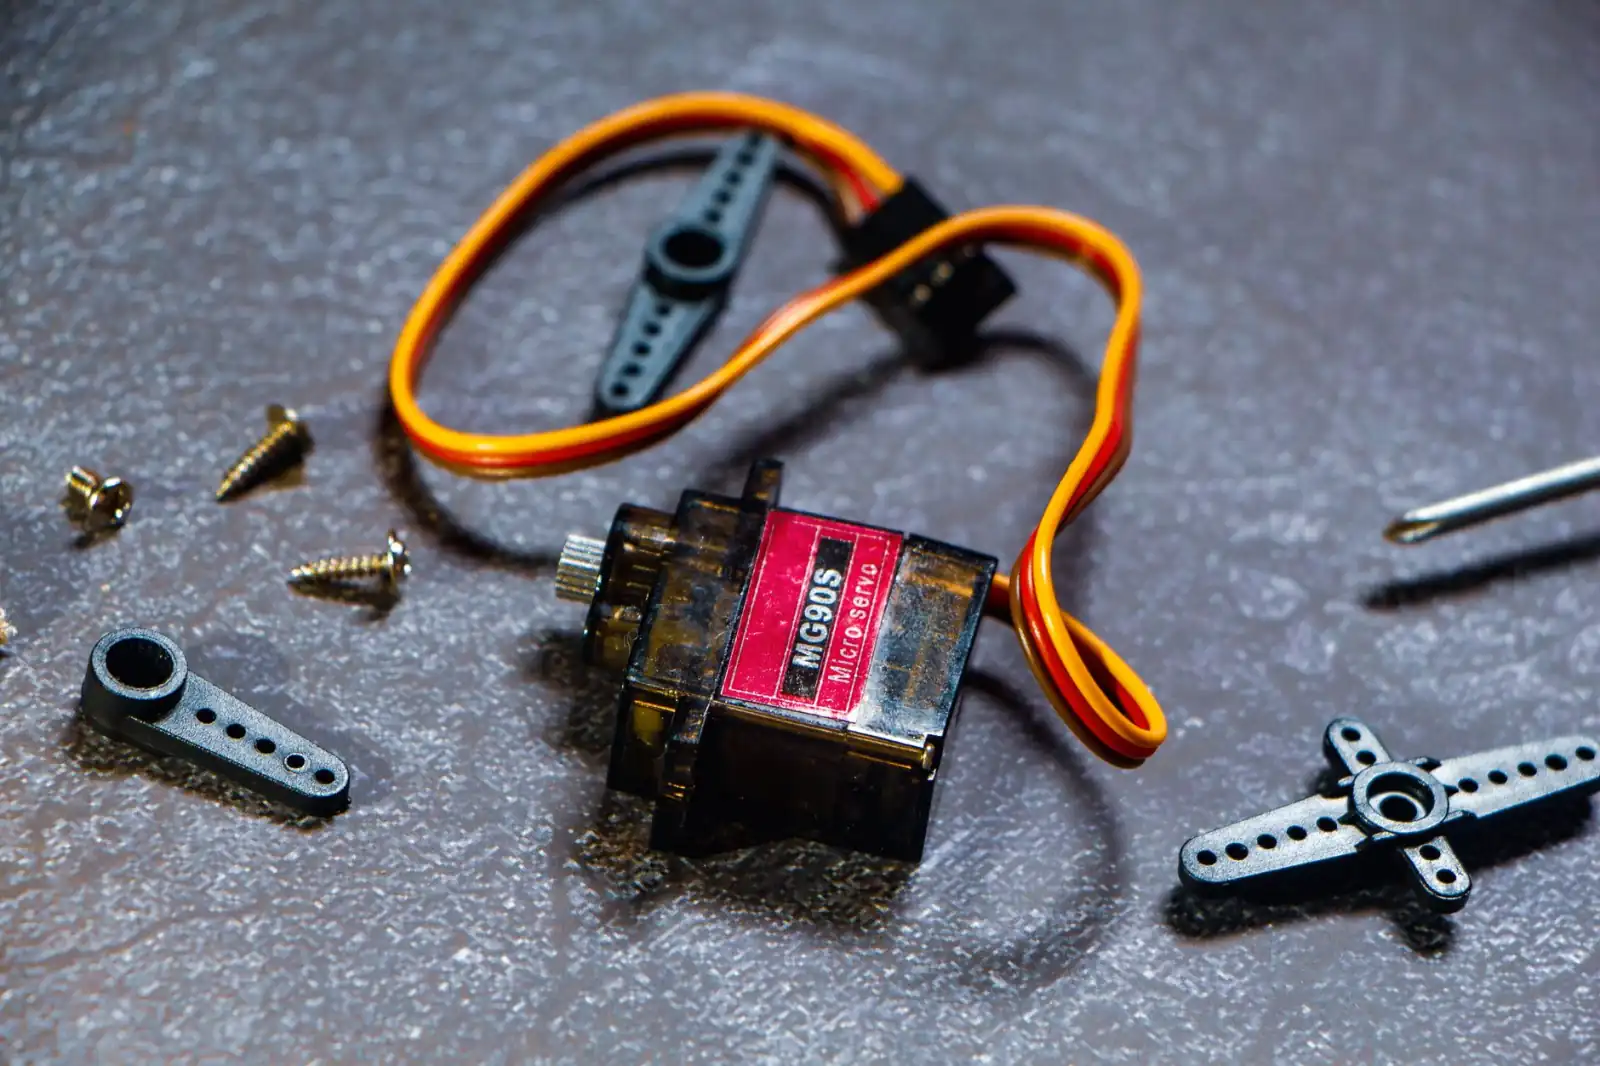
伺服电机的**编码器**通常做到17位到23位,这意味着在低速重载工况下,位置环仍能保持微米级分辨率;而步进电机多为开环,即使配上千脉冲驱动器,高速时力矩衰减仍不可避免。更关键的是惯量比——伺服系统要求负载惯量与转子惯量比在10:1以内,否则动态响应会严重迟滞;步进电机反而能容忍30:1以上的高惯量比,因为它靠脉冲频率直接控制转角,不依赖实时反馈。
这就是为什么在SCARA机器人的小臂关节,我们常用**伺服电机**+行星减速机,因为要频繁启停且轨迹精度要求高;而在一些简单的传送带分拣机构上,**步进电机**+同步带轮反而更经济实用。
三、对比分析:三类典型工况下的选型边界
拿工业机器人最常见的三个部位举例:
- 基座旋转轴:负载惯量大,转速变化剧烈,推荐伺服电机+RV减速机,利用编码器全闭环消除累积误差,定位重复精度可到±0.02mm。这里用步进基本不可行。
- 腕部关节:空间受限,惯量小,可用中空轴步进电机直接驱动,省去减速机,成本降低40%,但前提是绝对不发生过冲。
- 外部轴(地轨):长行程移动,建议伺服电机+齿轮齿条,且**联轴器**必须选用膜片式,补偿安装偏差同时保证扭转刚度。
从数据上看,同样400W的功率段,伺服电机过载能力可达3倍,持续3秒;而步进电机过载能力几乎为零。但伺服系统整套成本(含驱动器、编码器线缆)是步进系统的2.5倍以上。
四、给选型工程师的实用建议
别只看样本上的额定转矩。先算负载曲线,再反推需要的峰值转矩和转速范围。如果峰值转矩是持续转矩的1.5倍以内,且转速低于600rpm,**步进电机**+行星减速机往往是性价比之王;如果频繁启停、需要动态跟随或位置精度高于0.1mm,果断选**伺服电机**。另外,无论选哪种,务必检查**联轴器**的容许偏心量和**减速机**的回差等级,这两处往往是整个传动链中精度流失最严重的环节。
江西赛杰智能在为客户改造机器人第七轴时,曾遇到一个典型案例:客户原用步进电机+蜗轮蜗杆减速机,低速爬行时振动明显。我们换用伺服电机+行星减速机,并把联轴器改为波纹管式,编码器分辨率提升到19位,最终振动幅度下降70%,节拍提升15%。选型不是堆参数,而是理解每个传动元件在系统里的角色。