在自动化产线调试现场,我们经常遇到这样的场景:六轴机器人空载运行轨迹圆滑,一旦装上负载,末端定位误差便从±0.05mm恶化到±0.3mm以上。多数工程师第一反应是检查机械结构刚性,却忽略了驱动源头——伺服电机的选型裕度是否真正匹配负载惯量比。
惯量匹配:被低估的精度基石
伺服系统的动态响应能力,本质上取决于负载惯量与电机转子惯量的比值。当该比值超过10:1时,位置环增益被迫下调,导致跟随误差呈指数级放大。曾有客户采用200W伺服电机驱动直径600mm的转盘,理论计算惯量比已达12.7,实际运行中每次启停都会出现约80ms的振荡收敛时间,直接拉低了节拍。
这里必须区分一个概念:步进电机在低速大扭矩场景下看似性价比更高,但其开环控制特性决定了它无法补偿丢步。在需要连续轨迹插补的焊接或涂胶工艺中,步进电机的失步累积误差往往是致命缺陷。伺服电机的编码器闭环反馈,才是保证重复定位精度的根本前提。
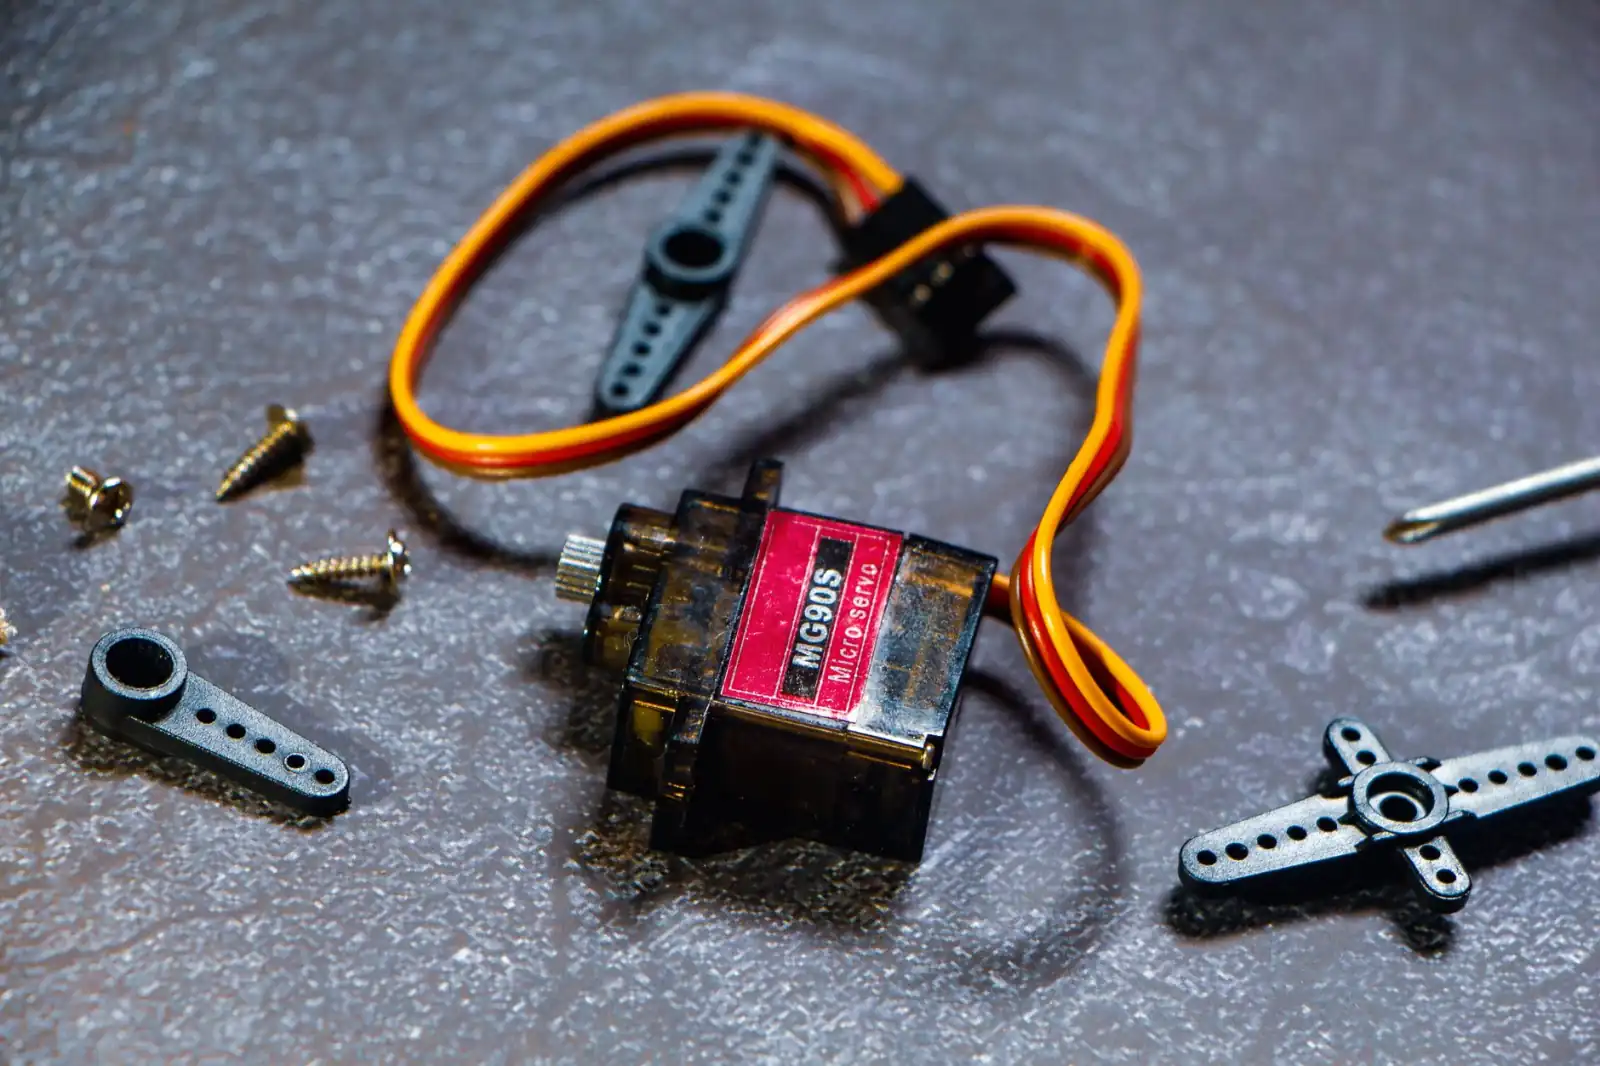
传动链细节:减速机与联轴器的叠加误差
很多工程师只关注电机本身的精度等级,却忽视了传动链的误差分配。以谐波减速机为例,其回程间隙虽可控制在1弧分以内,但若输出端采用刚性联轴器直接连接负载,减速机弹性变形引起的扭转角误差会随负载力矩线性增加。我们实测过某型号减速机在额定扭矩下扭转角达2.3弧分,对应500mm臂长末端的直线误差约0.33mm。
解决思路是分级补偿:在减速机输入端选用高刚度波纹管联轴器,将扭转形变控制在0.05弧分级别;同时在伺服驱动器参数中设置陷波滤波器,抑制传动链的固有共振频率。这套组合拳能将整机重复定位精度从±0.1mm提升至±0.03mm。
编码器分辨率与速度环带宽的博弈
高分辨率编码器(如23位绝对值型)确实能提供更细腻的位置反馈,但若速度环带宽不足,高频扰动依然无法被有效抑制。以某3kg负载的四轴机器人为例,采用17位增量式编码器时,末端振动幅度约为±12μm;换用20位绝对值编码器后,配合自动增益调整功能,振动幅度降至±4μm,但代价是调试时间增加了近40%。
这里有个实用建议:对于多数搬运与装配场景,伺服电机选型时不必盲目追求最高编码器位数。将预算倾斜至更高刚性的减速机与更合理的惯量匹配,往往能获得更显著的整体精度收益。
- 负载惯量比控制在5:1以内,可获得最优动态响应
- 减速机回程间隙需小于电机定位精度的1/3,避免传动误差占据主导
- 联轴器选型优先考虑扭转刚度而非最大扭矩,这是新手常犯的错误
- 编码器位数选择应结合速度环带宽,单纯堆参数反而增加调试成本
回到开头的场景。那位客户的机器人经重新校核后,将伺服电机从400W升级至750W,惯量比由14.2降至6.8,同时更换了双膜片联轴器,末端精度恢复至±0.06mm,节拍反而提升了11%。这个案例说明,选型不是参数表上的数字游戏,而是整个传动链的协同优化。
江西赛杰智能科技在为客户提供运动控制解决方案时,始终强调从负载端倒推电机选型流程——先测实际工况力矩曲线,再计算等效惯量,最后校核编码器分辨率与驱动器带宽的匹配度。唯有如此,伺服系统的理论精度才能转化为产线上的真实良率。