伺服电机选型:为什么惯量匹配是绕不开的第一道坎
在自动化产线的实际调试中,我们经常遇到这样的场景:设备空载运行正常,一加上负载就出现低频振动,或者定位到位后总有一丝“回弹”。这些问题,八成出在惯量匹配上。江西赛杰智能科技在为客户做方案时,第一件事不是看功率,而是算负载惯量与电机转子惯量的比值——这个比值,直接决定了整个传动链的动态响应品质。
惯量比过大,伺服电机对指令的跟踪就像“小马拉大车”,响应迟钝且容易振荡;惯量比过小,则造成“大马拉小车”,浪费扭矩能力,性价比极差。行业经验值通常建议惯量比控制在1:3到1:5之间,对于高精度定位场景(如半导体贴片机),甚至要求做到1:1到1:2。
从负载端倒推:减速机、联轴器与编码器的协同作用
实际操作中,我们推荐用“倒推法”选型:先测出负载端的转动惯量,再根据目标速度与扭矩需求,确定是否需要减速机。加入减速机不仅放大扭矩,更关键的是能将负载惯量按减速比的平方折算回电机轴——比如5:1的减速比,反射惯量直接降到原来的1/25。这比盲目加大电机功率要经济得多。
但减速机也带来背隙问题。对于频繁正反转的工况,江西赛杰建议优先选用行星减速机(背隙≤3弧分),同时搭配膜片式联轴器,它能补偿径向偏差而不引入附加弯矩。这里有个细节很多工程师会忽略:联轴器的刚度必须与伺服系统的增益匹配,刚度过低会引入谐振峰,导致系统无法提高响应速度。
至于编码器的分辨率选择,我们给出一个参考基准:
• 普通定位(±0.1mm):17位增量式编码器足够
• 精密加工(±0.01mm):建议23位绝对式编码器
• 极端工况(光刻、测量):需搭配光栅尺做全闭环
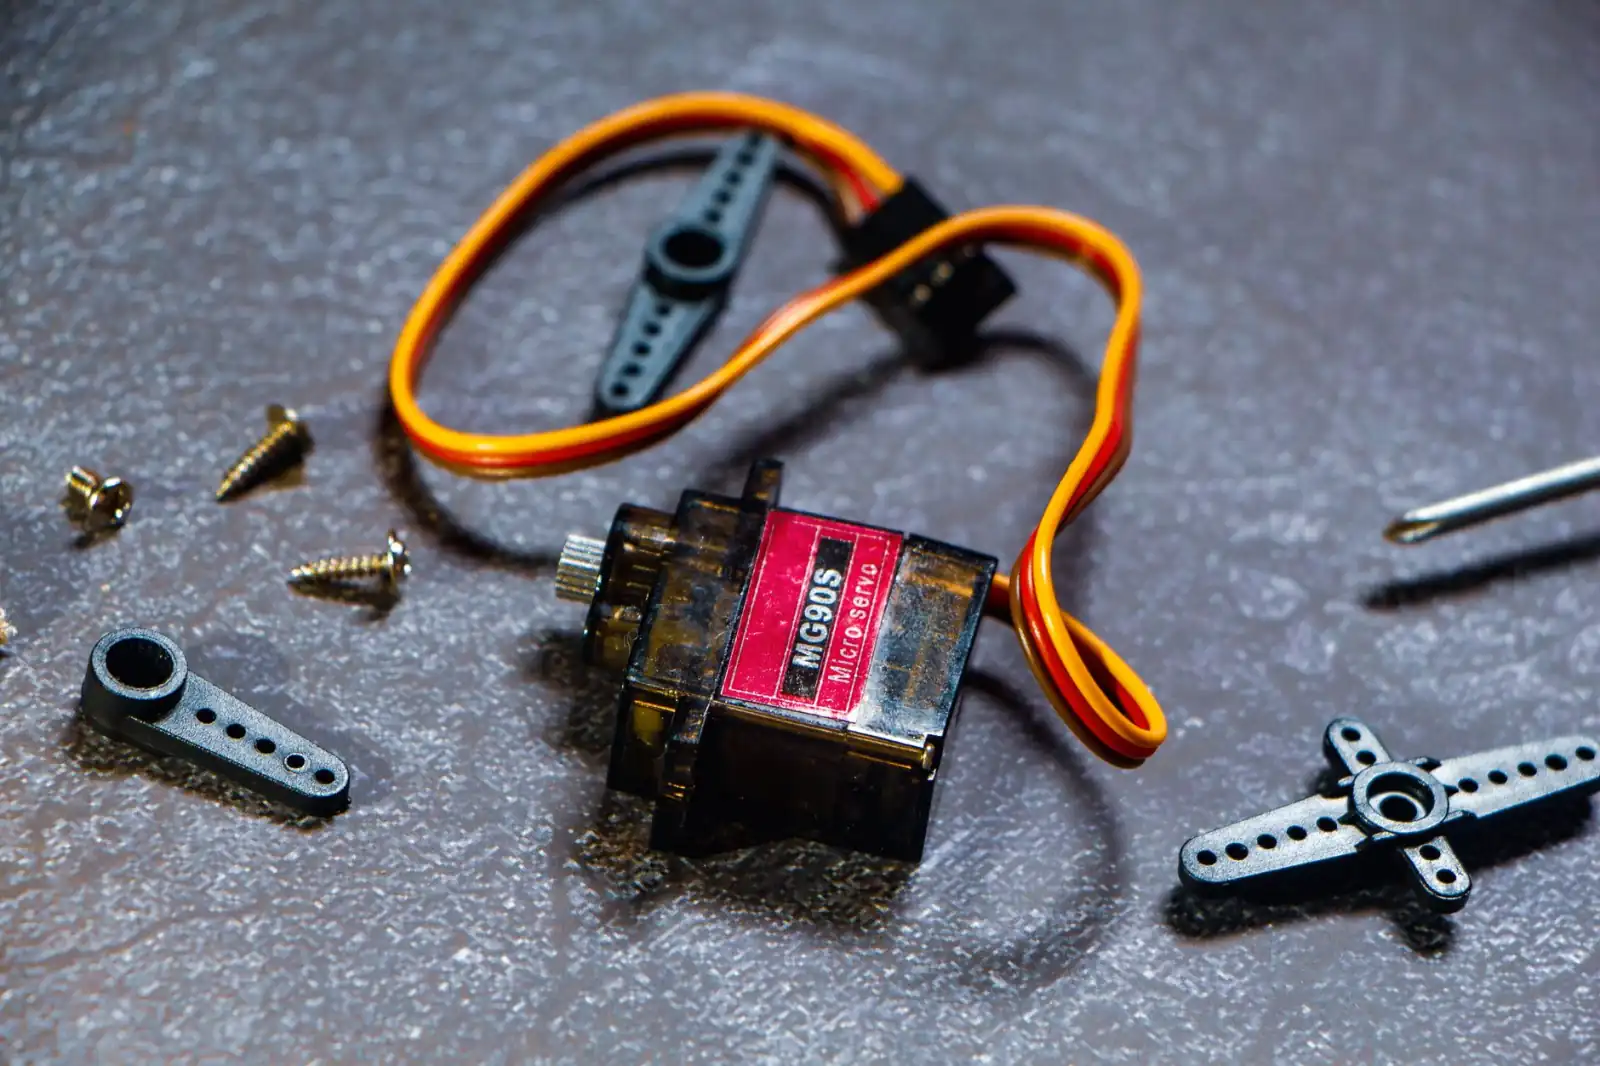
数据对比:伺服电机 vs 步进电机在惯量敏感场景的表现
很多客户会问:“能不能用步进电机省点成本?”我们直接看数据。以相同负载(惯量0.02kg·m²)为例:
- 步进电机(86机座,转子惯量0.0012kg·m²):惯量比约17:1,运行平稳性差,超过600rpm扭矩急剧下降,且无位置反馈,丢步只能靠停机检测。
- 伺服电机(750W,转子惯量0.0007kg·m²):搭配3:1减速机后惯量比≈3.2:1,全程闭环控制,编码器实时纠偏,速度波动率低于±0.01%。
结论很明确:凡是有速度波动要求或频繁启停的场合,伺服电机是唯一可靠选择。步进电机仅适用于低速、轻载、开环可接受的简单搬运。
江西赛杰的选型验证流程
我们内部有一套“三步验证”法:第一步用理论公式算出惯量比与扭矩曲线;第二步借助仿真软件模拟加减速过程中的最大扭矩点;第三步在样机上实测编码器反馈的跟随误差。这套流程能帮客户在采购前规避至少80%的现场调试问题。如果您正在为传动方案犹豫,不妨带上负载参数来江西赛杰智能科技做一次免费校核——选型对了,后面一切顺理成章。