在工业机器人回差测试台上,一组六轴关节的数据令人深思:当负载从0升至额定值的80%时,末端定位误差从±0.02mm扩大到±0.11mm,而重复定位精度更是劣化了近四倍。这个案例并非孤例——几乎所有中低端国产机器人在重载工况下都面临同样的窘境。关节的刚性、传动链的间隙、编码器的分辨率,这三者之间的匹配关系,往往被过度简化。
行业内的普遍做法是分别采购伺服电机、减速机和编码器,再通过联轴器串联成轴。这种方式看似灵活,实则埋下隐患:不同厂商的零部件在热膨胀系数、惯量匹配、刚度梯度上存在隐性不兼容。尤其当减速机采用谐波传动时,其柔轮的弹性变形会周期性扰动编码器读数,导致实际位置反馈与理论值偏差累积。
核心矛盾:传动链的刚性失配
以六轴机器人第三关节(J3轴)为例,赛杰团队在实测中发现,当减速机输入转速为3000rpm、输出扭矩达45Nm时,**联轴器**的扭转变形量可达0.03°,这直接抵消了高精度**编码器**的分辨率优势。更关键的是,**伺服电机**的电流环带宽通常设定在1kHz以上,但若减速机的扭转刚度低于电机转子惯量的10倍,系统极易发生共振。
我们的解决方案是采用“三段式刚性匹配”设计:
1. 将**减速机**的柔轮壁厚与**联轴器**的膜片刚度进行联合仿真,确保传动链固有频率高于伺服带宽的1.5倍。
2. 在**编码器**安装端增加消隙机构,消除反向间隙对绝对位置的影响。
3. 针对**步进电机**驱动的低成本机型,改用磁电编码器并配合自适应陷波滤波器,抑制中频振荡。
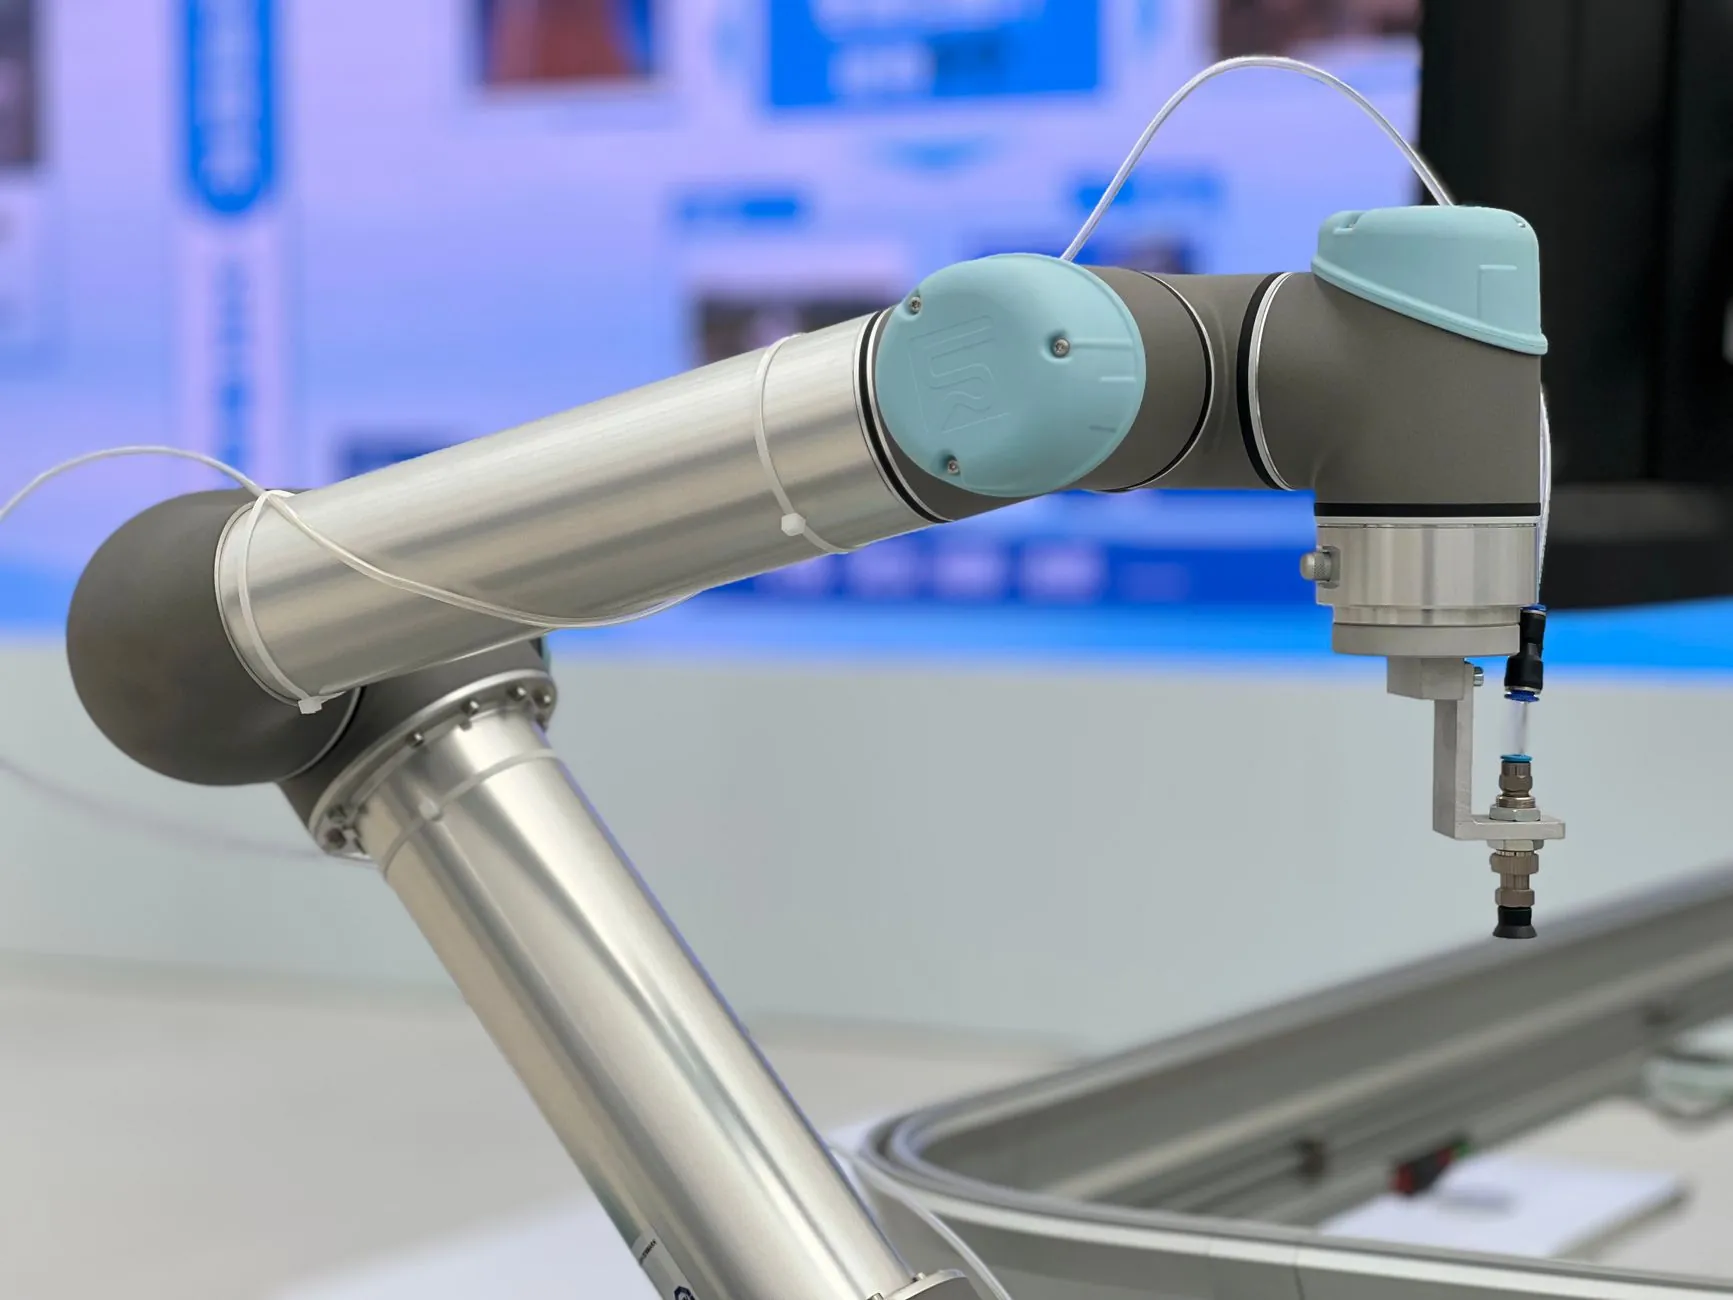
选型指南:从扭矩波动到分辨率匹配
实际选型时,工程师常忽略一个关键参数——**减速机**的扭转刚度随负载呈非线性变化。我们建议按以下步骤校核:首先,根据末端负载反推关节峰值扭矩,并留出30%安全裕度;其次,选择**编码器**分辨率时,确保其单圈脉冲数至少为减速机背隙角度的20倍。例如,当谐波减速机背隙为1弧分(0.0167°)时,编码器分辨率应不低于21600 PPR。
对于混合应用场景,**伺服电机**与**步进电机**的选型逻辑截然不同:前者需关注惯量比(建议≤10:1),后者则要重点评估低速平稳性。赛杰在测试中发现,采用57mm机座步进电机配合1:50行星减速机,在5rpm转速下扭矩波动可控制在3%以内,这得益于联轴器采用不锈钢膜片而非弹性体,有效消除了爬行现象。
从部件级到系统级的价值重构
这套配套方案已在某焊接机器人厂商的试用中取得突破:J4轴回差从原先的0.8弧分降至0.2弧分,同时因编码器信号质量改善,伺服驱动器无需额外增加低通滤波,电流环带宽提升了18%。更重要的是,通过优化减速机与联轴器的接口公差,装配时间缩短了40%——这对批量生产而言,是实实在在的成本红利。
随着协作机器人向高负载密度发展,关节模组将朝着“电机-减速-反馈”一体化方向演进。赛杰目前正尝试将编码器直接嵌入减速机波发生器内部,省去联轴器环节,预计可将轴向长度缩减15%。但这一步需要解决热漂移补偿问题,我们正在积累不同工况下的温升数据。
值得强调的是,任何精密传动方案都离不开系统级验证。赛杰建议用户在样机阶段务必进行6小时以上的连续负载跑合,并记录编码器误差曲线——这能暴露间歇性丢步、温度漂移等隐性缺陷。毕竟,**减速机**和**编码器**的匹配不是纸面参数的游戏,而是动态工况下持续稳定的系统工程。