在工业机器人的设计与集成中,伺服系统的选型直接决定了设备的动态响应、重复定位精度与长期可靠性。很多工程师在项目初期,往往将注意力集中在电机本体的额定扭矩和转速上,却忽略了编码器分辨率与减速机背隙对末端精度的耦合影响。今天,我们从实际工程角度,拆解几个关键参数的匹配逻辑。
一、电机类型与负载惯量比:先定“心脏”,再谈精度
对于关节型机器人,伺服电机是绝对主流,其过载能力(通常3倍峰值扭矩)和闭环控制特性是步进电机无法替代的。但成本敏感型工位(如小型直角坐标机器人)仍会选用步进电机——此时必须注意,步进电机的失步风险与惯量失配直接相关。经验值建议:伺服系统的负载惯量比控制在10:1以内(高动态应用建议5:1),而步进系统则建议不超过3:1,否则极易产生低频振荡。
在选型计算书中,很多人只算静态扭矩,却忽略了加减速扭矩。一个典型的案例:某品牌六轴机器人J4轴,若负载惯量比为12:1,即便额定扭矩富余30%,实际加减速时仍会出现跟随误差超差。因此,惯量匹配是精度匹配的第一道门槛。
二、减速机与联轴器:精度传递中的“隐形损耗”
谐波减速机与RV减速机的选择,本质是背隙与刚度的权衡。对于定位精度要求±0.02mm以内的末端,谐波减速机(背隙<1弧分)几乎是必选项。但请注意,减速机的背隙会与联轴器的扭转刚性形成串联效应——如果电机与减速机之间使用弹性联轴器,其弹性变形在中高负载下会直接吞噬掉减速机的高精度优势。
我们在一台涂胶机器人上做过对比测试:将梅花形弹性联轴器更换为波纹管联轴器(扭转刚性提升约40%),在相同PID参数下,轨迹重复精度从±0.08mm提升至±0.05mm。这一改动没有更换任何电机或减速机,仅优化了传动链的刚性传递。
关键选型参数对比表(常见规格)
- 伺服电机(400W/750W):额定扭矩1.27N·m/2.39N·m,编码器分辨率17bit(131072脉冲/转),适用于高动态、高过载场景
- 步进电机(86机座):保持扭矩4.5N·m,开环控制,通常搭配1000线编码器(细分后可达10000脉冲/转),适用于低负载、低速定位
- 减速机(谐波/行星):谐波背隙≤1弧分,行星减速机背隙5-8弧分;减速比通常取50:1至100:1
- 联轴器(波纹管/膜片):波纹管型扭转刚性高,膜片型允许更大轴向偏差;在高速精密场景下优先选前者
- 编码器(绝对值/增量式):绝对值编码器(多圈17bit以上)用于断电记忆,增量式需配原点开关
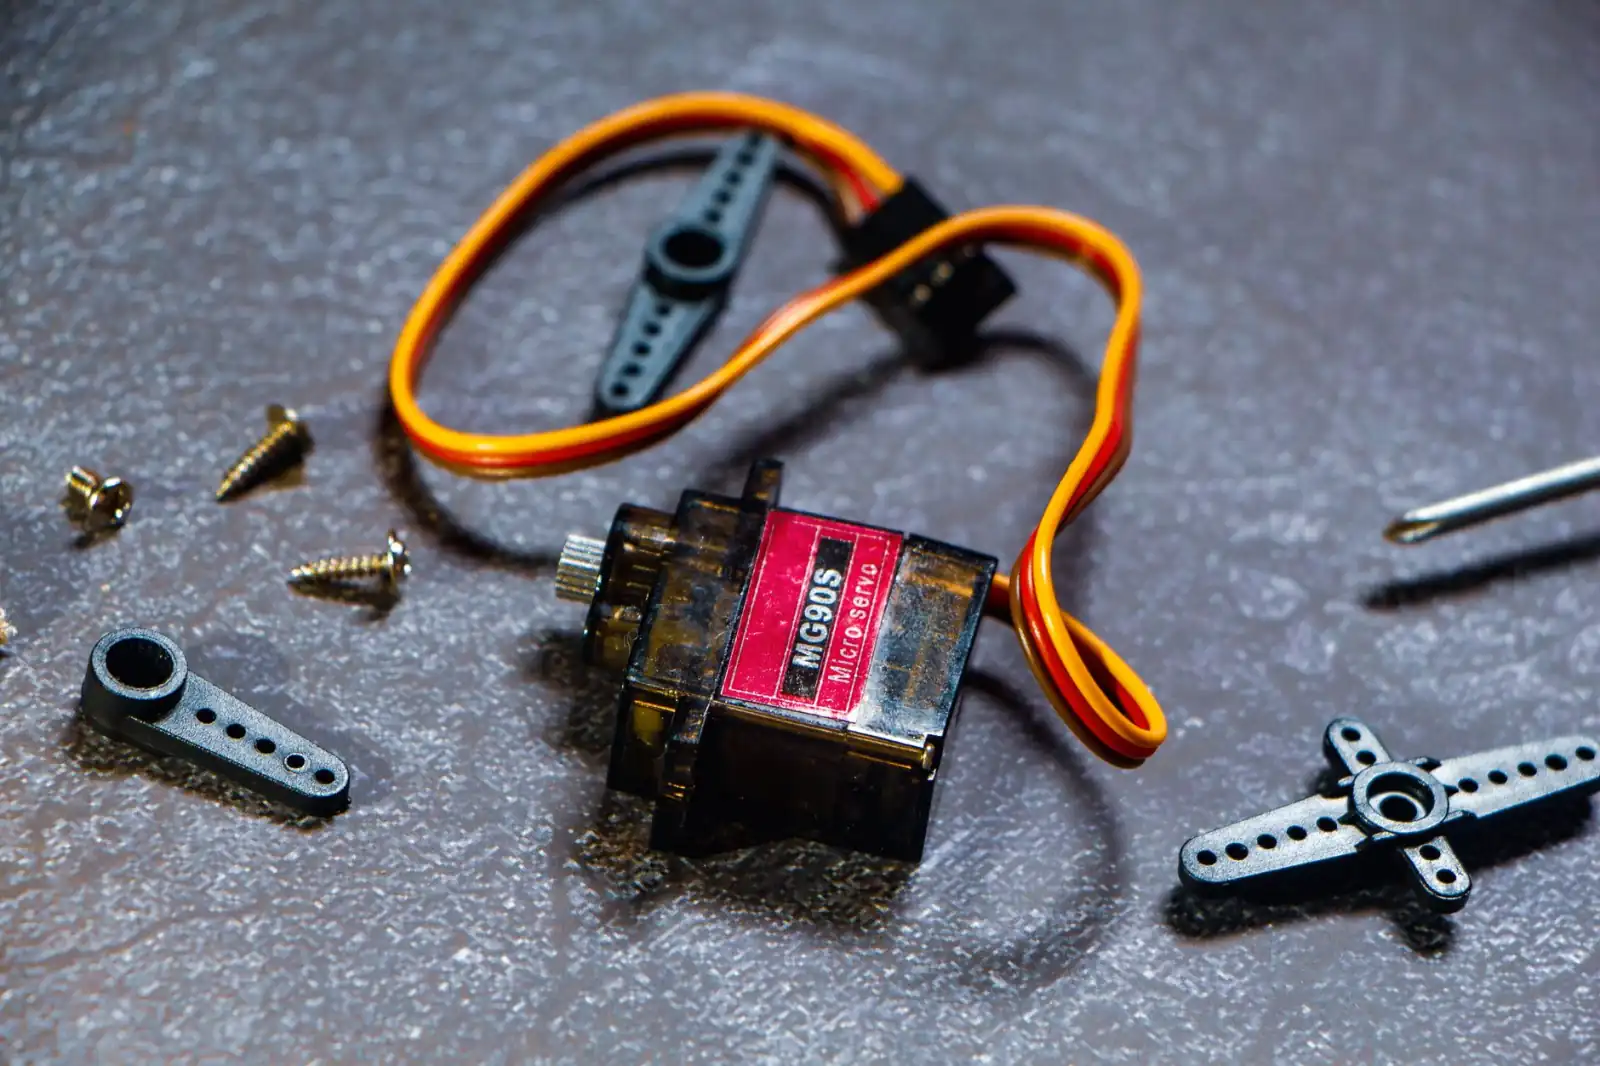
三、案例说明:一个被忽视的编码器分辨率陷阱
去年我们协助某3C客户调试一台SCARA机器人,设备在出厂测试时重复精度达标(±0.02mm),但运行2小时后出现漂移。排查发现,电机配用的是17bit增量式编码器,而控制器的电子齿轮比设置不当,导致编码器单圈脉冲数与减速比(1:50)相乘后,产生了非整数脉冲映射,累积误差在往复运动中逐渐放大。
解决方案并非更换更高分辨率的编码器,而是重新计算电子齿轮比,并改为绝对值编码器加电池备份。这一改动将长期稳定性提升了数倍,成本仅增加约300元/轴。这提醒我们:分辨率不是越高越好,但必须与减速比和机械传动链形成整数匹配关系。
四、温度与热漂移:选型中常被忽略的“软参数”
伺服电机的持续扭矩曲线是在特定环境温度(通常40℃)下标定的。在密闭电柜或高温车间,绕组温升每上升10℃,绝缘寿命减半,且编码器零位热漂移可能达到±2弧秒。因此,在精度要求严苛的场合,应优先选择带强制风冷或水冷的伺服电机,并在机械结构上预留温度补偿算法接口。
回到选型本质:伺服电机、步进电机、减速机、联轴器、编码器并非独立部件,而是一个完整的传动链闭环。精度匹配的核心逻辑是——从末端定位误差倒推各环节允许的误差分配,而不是逐件挑选“最好”的零件。江西赛杰智能科技在为客户做方案时,始终坚持这一方法论。
若您正面临机器人抖动、定位漂移或响应迟滞的问题,欢迎带着具体的工况参数(负载质量、节拍时间、目标精度)与我们交流。选型参数的对比只是起点,真正可靠的匹配源于对传动链每一个环节的量化理解。