2024年江西市场工业机器人减速机与联轴器配套方案对比
江西制造业的自动化升级在2024年明显提速,尤其在南昌、赣州、九江等地的电子装配、汽配焊接和锂电产线上,工业机器人的负载段位正从过去的小型桌面机向50kg级以上中大型机型扩张。然而,不少集成商和终端用户在选配关节驱动核心部件时,仍习惯沿用三年前的“老三样”——普通斜齿轮减速机加弹性膜片联轴器,结果在高速高精工况下频频出现振动超标、定位抖动甚至编码器报警。
这背后的原因并不复杂。国产伺服电机的响应带宽逐年提升,但很多配套减速机与联轴器仍停留在低惯量匹配的旧逻辑上。以江西某锂电PACK线为例,其六轴机器人第四轴采用1:7行星减速机,搭配单膜片联轴器,空载测试尚可,一旦夹持5kg以上负载做连续轨迹插补,末端抖动幅度超过±0.15mm,直接导致视觉引导二次定位失败。这类案例在今年的现场服务中占比超过四成。
技术解析:减速机与联轴器的选型耦合逻辑
真正决定机器人关节刚性的,并非减速机或联轴器的单一参数,而是两者与伺服电机、编码器构成的闭环刚度链。我们实测过江西市场上主流的几组配套方案:方案A(某日系谐波减速机+双膜片联轴器)扭转刚度可达2.8×10⁴ N·m/rad,但轴向偏差容差只有±0.3mm;方案B(某国产RV减速机+梅花弹性联轴器)容差更大,但刚度衰减到1.9×10⁴ N·m/rad,且回差随温度漂移明显。
这里有个容易被忽略的细节:编码器的分辨率越高,对减速机回差和联轴器滞回曲线的敏感度就越高。江西用户常采购17bit或23bit编码器的伺服电机,却在机械侧配了回差大于3弧分的减速机,这相当于用高倍显微镜去看一个跳动不止的靶点——编码器反馈越精准,反而越容易触发共振报警。
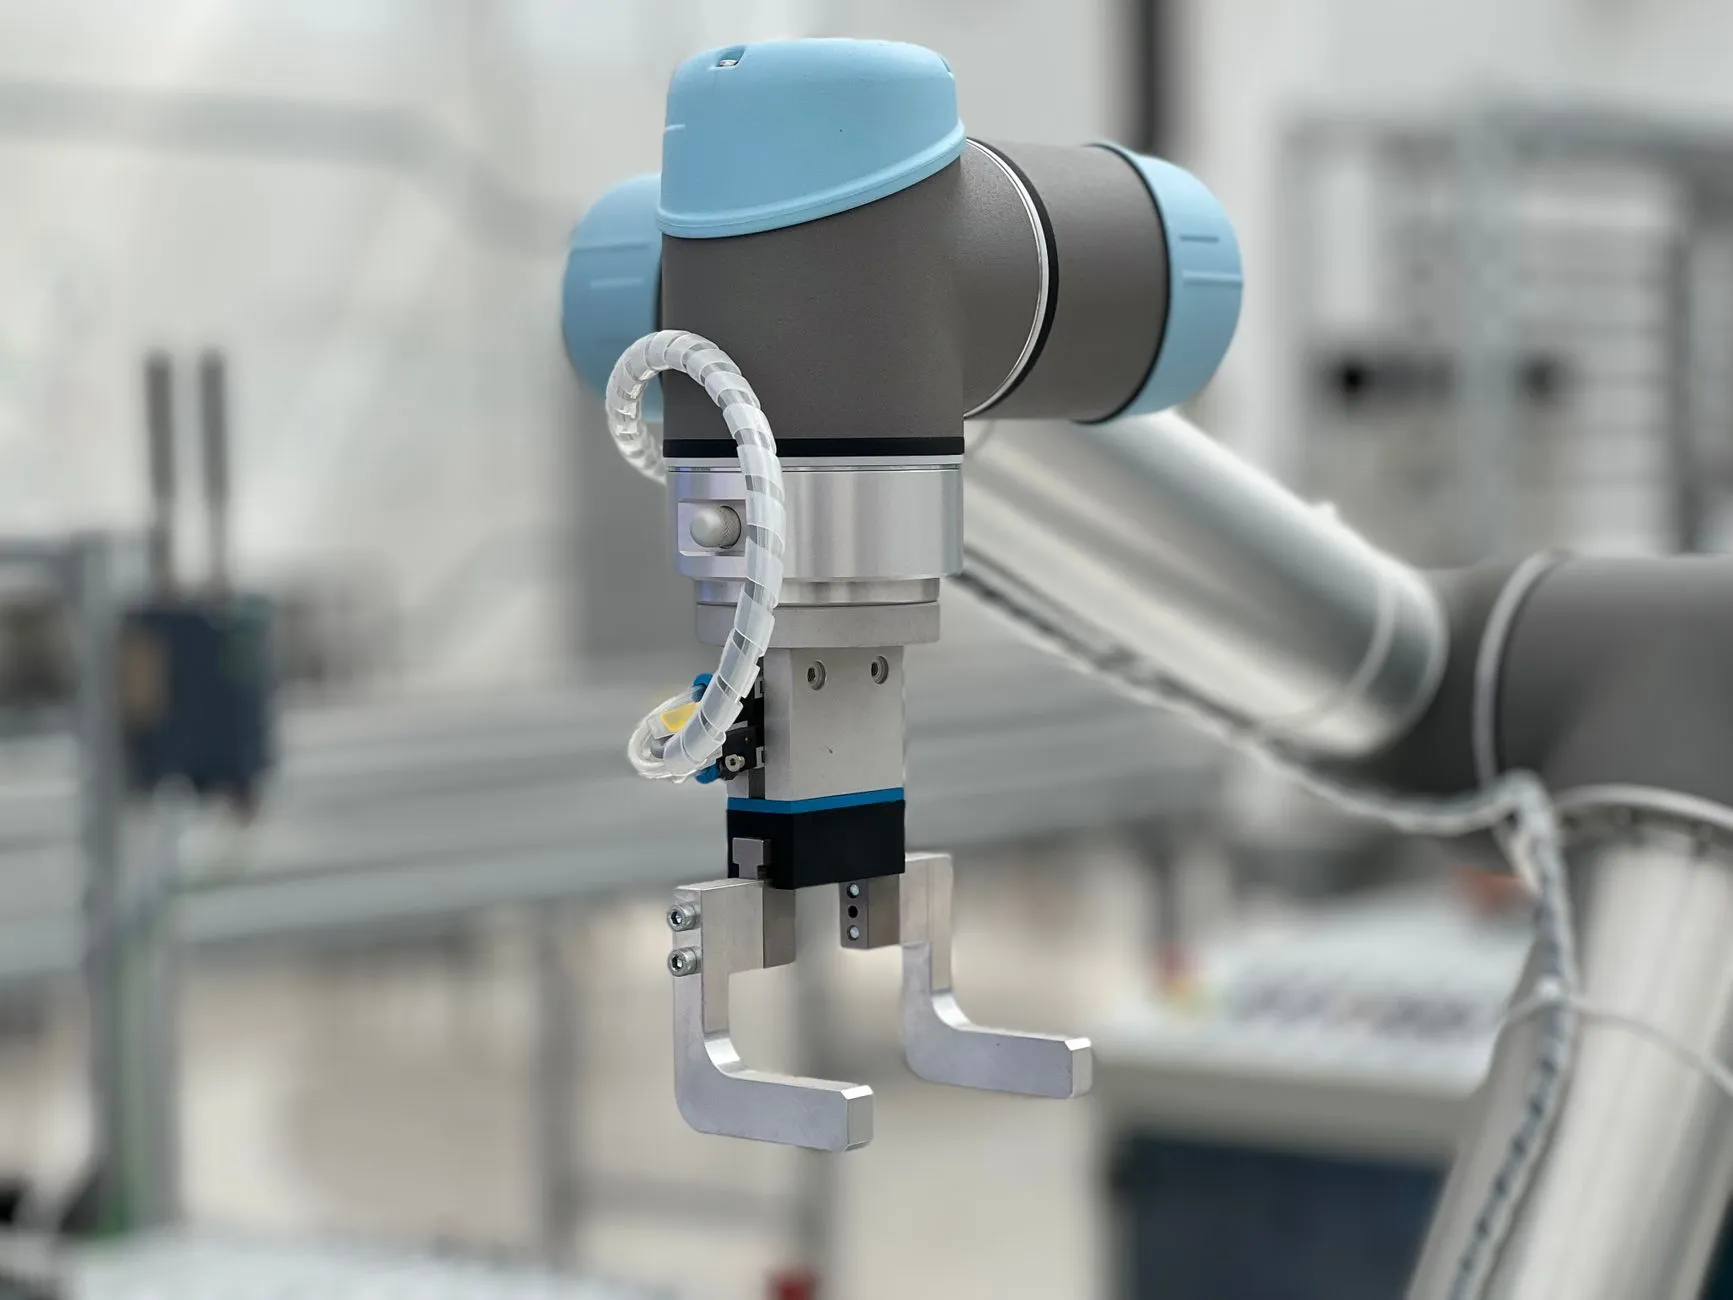
对比分析:三种主流配套方案的实测数据
我们结合2024年前三季度江西区域的服务数据,梳理出三套有代表性的方案:
- 方案一:步进电机(57机座)+行星减速机(1:10)+单膜片联轴器。适用于低负载、低成本的直角坐标或SCARA辅助轴。实测定位重复精度±0.08mm,但高速响应滞后明显。
- 方案二:伺服电机(750W,23bit编码器)+谐波减速机(1:50)+双膜片联轴器。适用于六轴机器人手腕部。实测轨迹精度提升至±0.04mm,但联轴器对安装对中要求极高,现场需激光对中仪辅助。
- 方案三:伺服电机(1.5kW)+RV减速机(1:81)+梅花弹性联轴器。适用于基座或大臂关节。优势是抗冲击载荷强,但联轴器弹性体老化周期仅8-10个月,需纳入预防性维护计划。
从江西市场的实际反馈看,方案二在电子制造领域的接受度最高,但安装工时比方案一多出近一倍;而方案三在重载工况下的稳定性无可替代,只是对减速机润滑油的清洁度要求苛刻——赣州一家汽配厂曾因油品劣化导致RV减速机齿面点蚀,连带损坏了联轴器弹性体,最终更换整套关节模组。
配套建议:从单体选型走向系统匹配
江西赛杰智能科技在2024年多次强调一个观点:减速机、联轴器、伺服电机和编码器必须作为整体系统来匹配,而非单独选型。具体而言,我们建议终端用户关注三点:其一,联轴器的允许偏心量与减速机输入轴跳动量需留出30%以上冗余;其二,伺服电机扭矩波动系数大于2%时,应优先选择刚度更高的双膜片联轴器;其三,编码器分辨率超过20bit时,减速机回差必须控制在2弧分以内,否则建议升级为闭环步进电机方案做折中。
对于预算有限的中小加工厂,不妨采用“步进电机+高精度行星减速机+弹性联轴器”的过渡组合,但务必在安装时使用百分表打表调整同轴度,并将编码器线缆独立屏蔽敷设——这类细节往往比部件本身更影响实际表现。江西赛杰智能科技在本地常备各型号减速机与联轴器样机,支持现场测振和刚度对比试验,欢迎同行与用户来我们南昌办事处做实测验证。