在自动化产线调试现场,我们常遇到这样的场景:工程师选用了额定扭矩看似足够的伺服电机,但实际运行中却出现低频振动或过载报警。问题往往不在电机本身,而在于**扭矩-惯量比**与**编码器分辨率**的匹配失衡。这类案例在江西赛杰智能科技的售后记录中占比超过三成。
行业现状:精密传动中的“木桶效应”
当前国产装备升级的瓶颈,常卡在**减速机**与**联轴器**的选型细节上。许多设备厂为了压缩成本,将减速机回程间隙控制在10弧分以内就视为达标,却忽略了与**伺服电机**动态响应速度的协同。事实上,当电机转速波动超过±5%时,普通梅花形联轴器的弹性体形变会导致累计定位误差呈指数级放大。
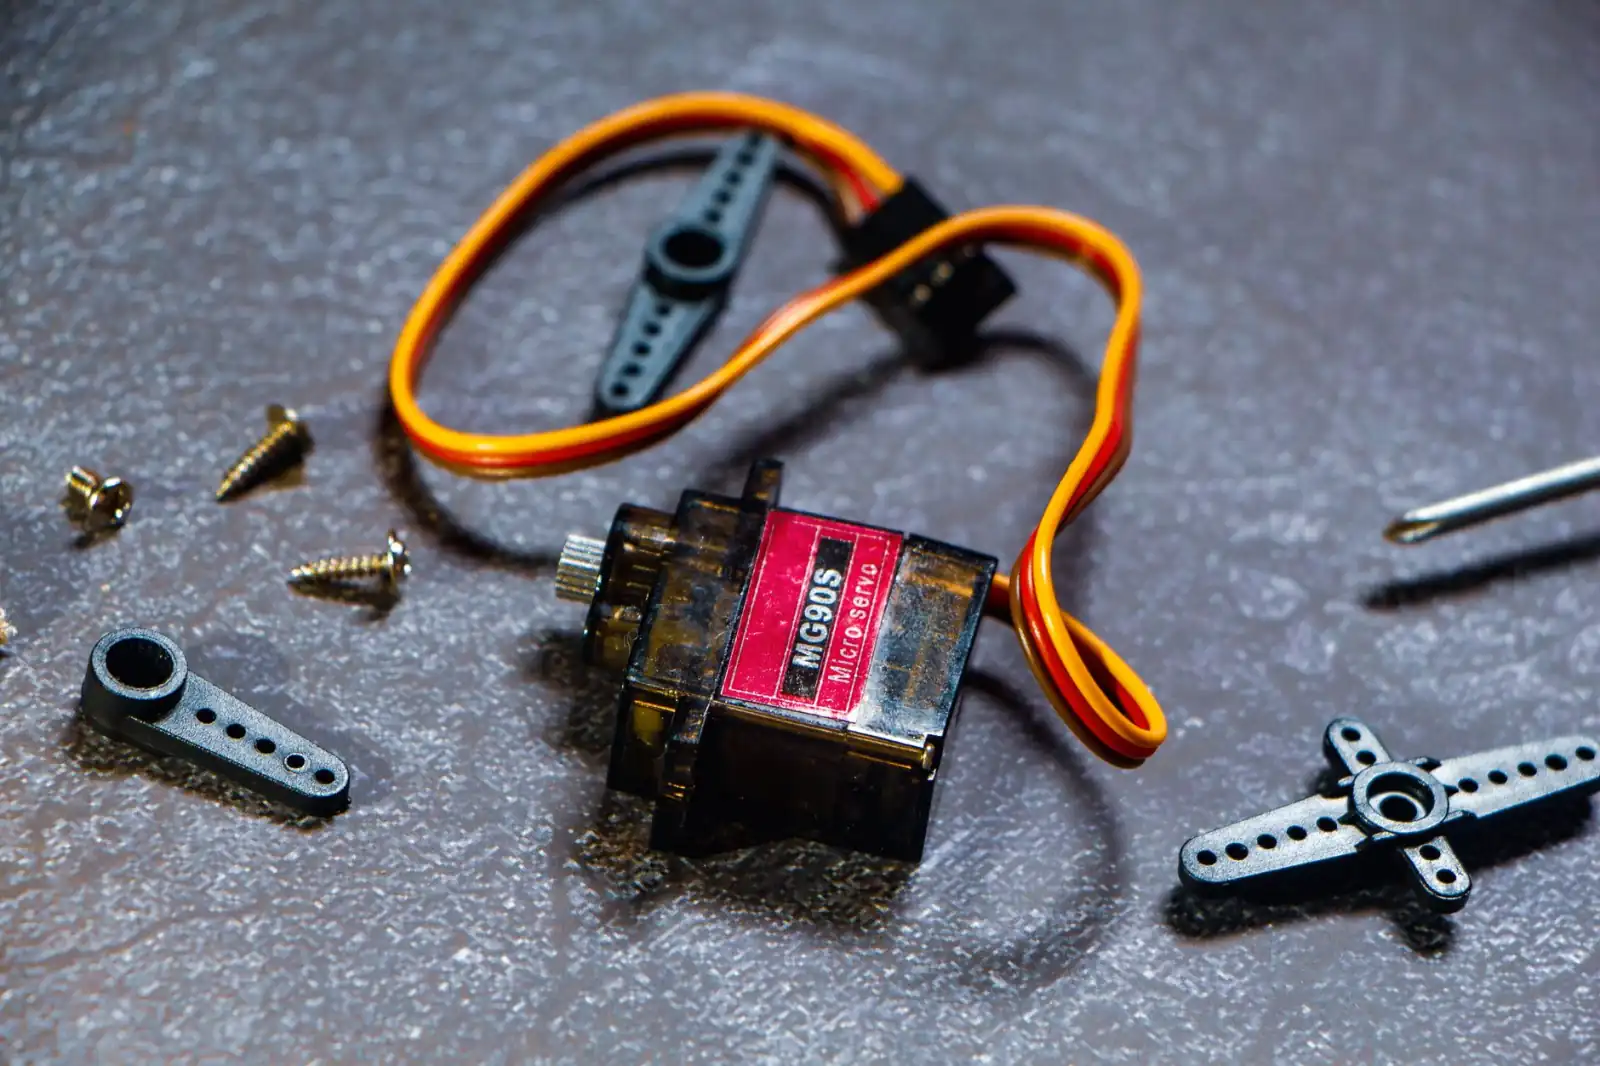
更隐蔽的问题是**编码器**线缆屏蔽层接地不良引发的脉冲丢步。我们曾为一台锂电池卷绕设备更换了17位绝对值编码器,并重新规划布线路径后,原本0.3mm的重复定位精度直接提升到0.05mm。这说明**步进电机**时代的“粗放选型”逻辑,在高速高精场景下已完全失效。
选型指南:三个核心参数的自洽逻辑
首先明确一个误区:**伺服电机**的额定扭矩≠可用扭矩。连续运行扭矩需留出20%-30%的余量,而峰值扭矩(通常为额定值的3倍)必须覆盖加减速瞬间的惯量需求。具体到公式层面,负载惯量与转子惯量的比值建议控制在**5:1以内**(高刚性场景可放宽至10:1),否则动态跟踪误差会显著劣化。
- 精度匹配:若系统要求定位精度±0.02mm,滚珠丝杠导程10mm时,编码器分辨率必须≥2500线(对应17位绝对值);若选择**步进电机**,则需搭配细分驱动器且放弃全闭环控制。
- 减速机选型:行星减速机的额定输出扭矩需≥电机峰值扭矩×减速比×1.5安全系数,且背隙等级要低于系统允许误差的1/3。谐波减速机则更适用于中空走线或高刚性场景。
- 联轴器刚性:膜片式联轴器适合高扭矩刚性传动,但需校核轴向偏差补偿能力;波纹管联轴器则更适合小惯量、高响应场合,其扭转刚性比弹性体式高40%以上。
以江西赛杰智能科技近期交付的半导体固晶机项目为例,我们采用**三菱JE系列伺服电机**(23位增量编码器)配合**减速机**减速比1:5,并在电机与丝杠间使用**联轴器**中的零背隙波纹管型号。实测在3000rpm转速下,加减速时间从120ms缩短至65ms,且温升控制在15K以内。这组数据背后,是反复计算惯量比(最终锁定在4.2:1)和编码器滤波带宽(设为2kHz)的结果。
应用前景:从单轴控制到智能协同
随着EtherCAT总线技术普及,**伺服电机**的选型已不再孤立。江西赛杰智能科技正在测试的**多轴同步控制方案**中,每个轴的**编码器**数据通过分布式时钟同步,配合**减速机**的齿隙补偿算法,可将四轴联动误差控制在±1个脉冲当量内。未来两年,具备在线惯量辨识和振动抑制功能的驱动器会成为标配,届时选型重点将从“静态参数匹配”转向“动态算法兼容性”。
对于设备工程师而言,建议在样机阶段就完成**伺服电机**、**减速机**与**联轴器**的联合仿真,利用博世力士乐或倍福的选型软件建立传动模型,而不是依赖经验值估算。毕竟,编码器每增加1位分辨率,系统带宽需求就会上升约6dB,这是很多现场噪声和过流报警的根源所在。