伺服与步进:机器人关节的“两种基因”
在工业机器人本体设计或产线改造中,工程师常会遇到一个看似基础却影响深远的抉择:关节驱动用伺服电机还是步进电机?很多项目在试机阶段就暴露出抖动、丢步或过冲问题,根源往往不在电机本身,而在于选型逻辑与系统匹配的错位。江西赛杰智能科技有限公司在多年自动化集成服务中发现,**只有先厘清负载特性与动态响应需求,才能避免“小马拉大车”或“大炮打蚊子”的尴尬**。
现象与根因:为何“转不动”或“刹不住”?
某3C装配线上,一台使用步进电机驱动的四轴模组在高速往复运动中频繁出现定位偏差,工程师起初怀疑是驱动器电流不足,更换更大规格后问题依旧。深挖后发现,步进电机在600rpm以上时转矩急剧衰减,而实际工况要求瞬间启停且惯量比接近10:1——这早已超出开环步进的稳定边界。类似案例中,若选用带**编码器**闭环的伺服系统,其转矩-转速特性曲线在额定转速内近乎平直,配合**减速机**的惯量匹配,问题可迎刃而解。
另一个高频误区发生在垂直关节臂上。步进电机在静止时虽能保持转矩,但若外部振动或重力扰动超过保持力矩的50%,转子可能发生不可控位移,且无法自检。而伺服电机的**编码器**能实时反馈位置偏差,驱动器会立即补偿修正,这是本质上的“开环”与“闭环”代差。
技术解剖:从“硬件选型”到“系统耦合”
选型差异绝不止于“伺服贵、步进便宜”的表象。我们用一个实际参数对比来说明:某6kg负载六轴机器人,其J1轴若采用步进电机(86机座,保持转矩12N·m),需配套1:10行星**减速机**才能满足低速大扭矩,但系统总惯量比可能超过20,导致共振。而换用750W伺服电机(额定转矩2.39N·m,峰值7.16N·m)配合1:5**减速机**,惯量比可控制在5以内,且**联轴器**选型可从刚性膜片式改为弹性波纹管式,以吸收残余振动。
- 动态响应:伺服闭环带宽通常≥100Hz,步进开环响应仅能处理低频指令,高速轨迹跟踪误差差3-5倍。
- 过载能力:伺服允许3倍瞬时过载,步进过载极易丢步,且无法自恢复。
- 温升表现:步进电机在低速大转矩时绕组发热严重,而伺服在额定工况下温升更可控,这对**联轴器**及轴承寿命至关重要。
维护要点:别让“小零件”拖垮“大设备”
无论选择哪种驱动,现场维护的颗粒度往往决定设备全生命周期成本。针对**伺服电机**,每月应检查**编码器**线缆的屏蔽层是否完好、接头有无氧化,尤其是拖链部位的弯折疲劳——很多走飞故障源于此。而**步进电机**虽无编码器,但需重点检测驱动器散热风扇及电机表面温度,若超过80℃则说明选型偏小或加减速太激进。
另一个容易被忽视的环节是**减速机**与**联轴器**的紧固扭矩。在机器人高频率正反转下,普通键连接易产生微动磨损,建议每季度用扭力扳手复紧,并涂抹防松胶。对于伺服系统,若发现**编码器**零点漂移(表现为回零位置偏差超过0.02mm),需重新执行寻零程序,而非盲目调整机械限位。
务实建议:从“能用”走向“好用”
我们给客户的常规建议是:若负载惯量比小于3、且无高速高精插补需求,优先选用步进电机加**减速机**方案,成本可降低40%以上;但若涉及轨迹圆弧插补、外部力控或频繁正反向换向,请直接选择带绝对值**编码器**的伺服系统。同时,**联轴器**的选型务必校核扭矩刚度和惯量,膜片式适合高刚性场合,而弹性体式更适合吸收冲击。
最后提醒一点:无论采用哪种电机,务必在**减速机**输出端预留注油孔位,并按照润滑油寿命曲线定期更换(通常为8000-10000小时)。忽略这项基础维护,再好的伺服系统也会因齿轮磨损而出现反向间隙,最终导致定位精度断崖式下跌。
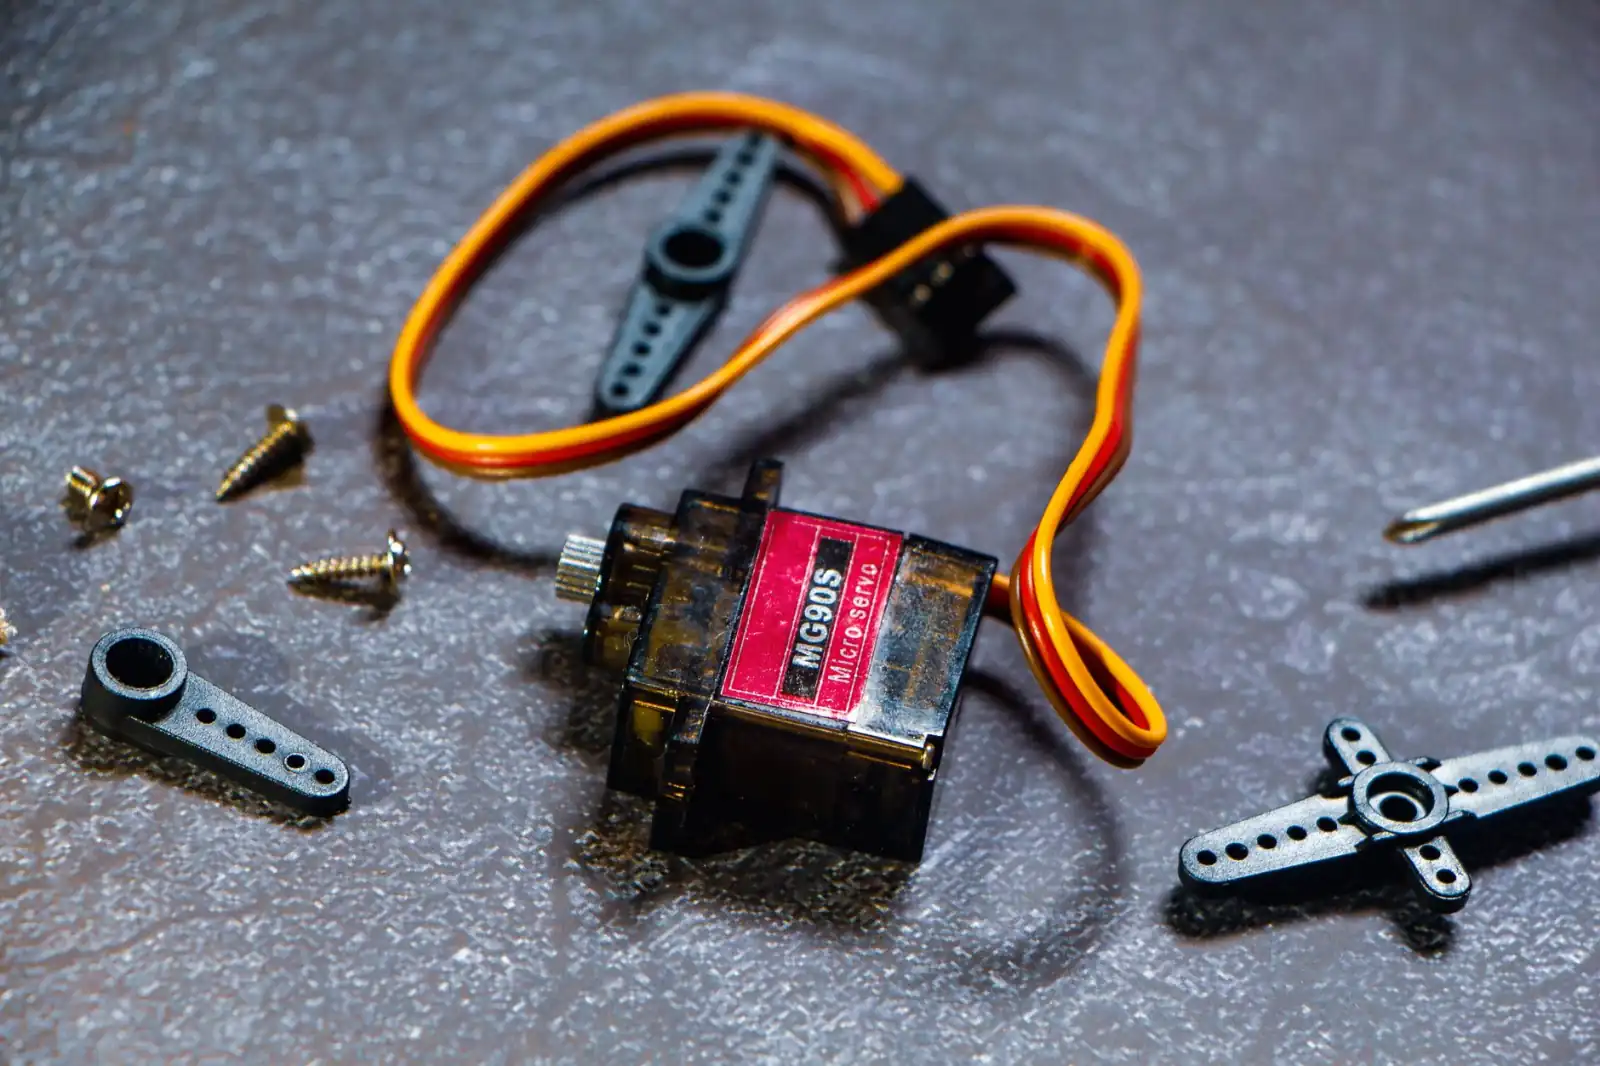
在江西赛杰智能的现场服务记录中,超过30%的“电机故障”最终归因于**编码器**线缆破损或**联轴器**顶丝松动。这提醒我们:技术选型是骨架,而维护规范是血液——两者缺一不可,才能真正释放机器人的潜能。