在自动化产线调试现场,我们经常遇到这样的场景:设备空载运行正常,一旦带上负载就出现抖动、过流报警,甚至丢步。工程师第一反应往往是调大PID增益,或者怀疑驱动器参数没设对。但排查到最后,问题往往出在最初选型时埋下的隐患——转矩与惯量匹配不合理。
为什么惯量匹配比转矩计算更关键?
很多选型人员习惯先算负载转矩,再按1.5~2倍安全系数选电机。这种做法在低速重载场合勉强够用,但在高速高加减速的工况下,惯量不匹配会直接导致系统响应迟钝或振荡。伺服电机和步进电机在惯量处理上差异明显:伺服电机允许的负载惯量比通常为10~30倍(视品牌和功率段而定),而步进电机超过5倍就极易失步。
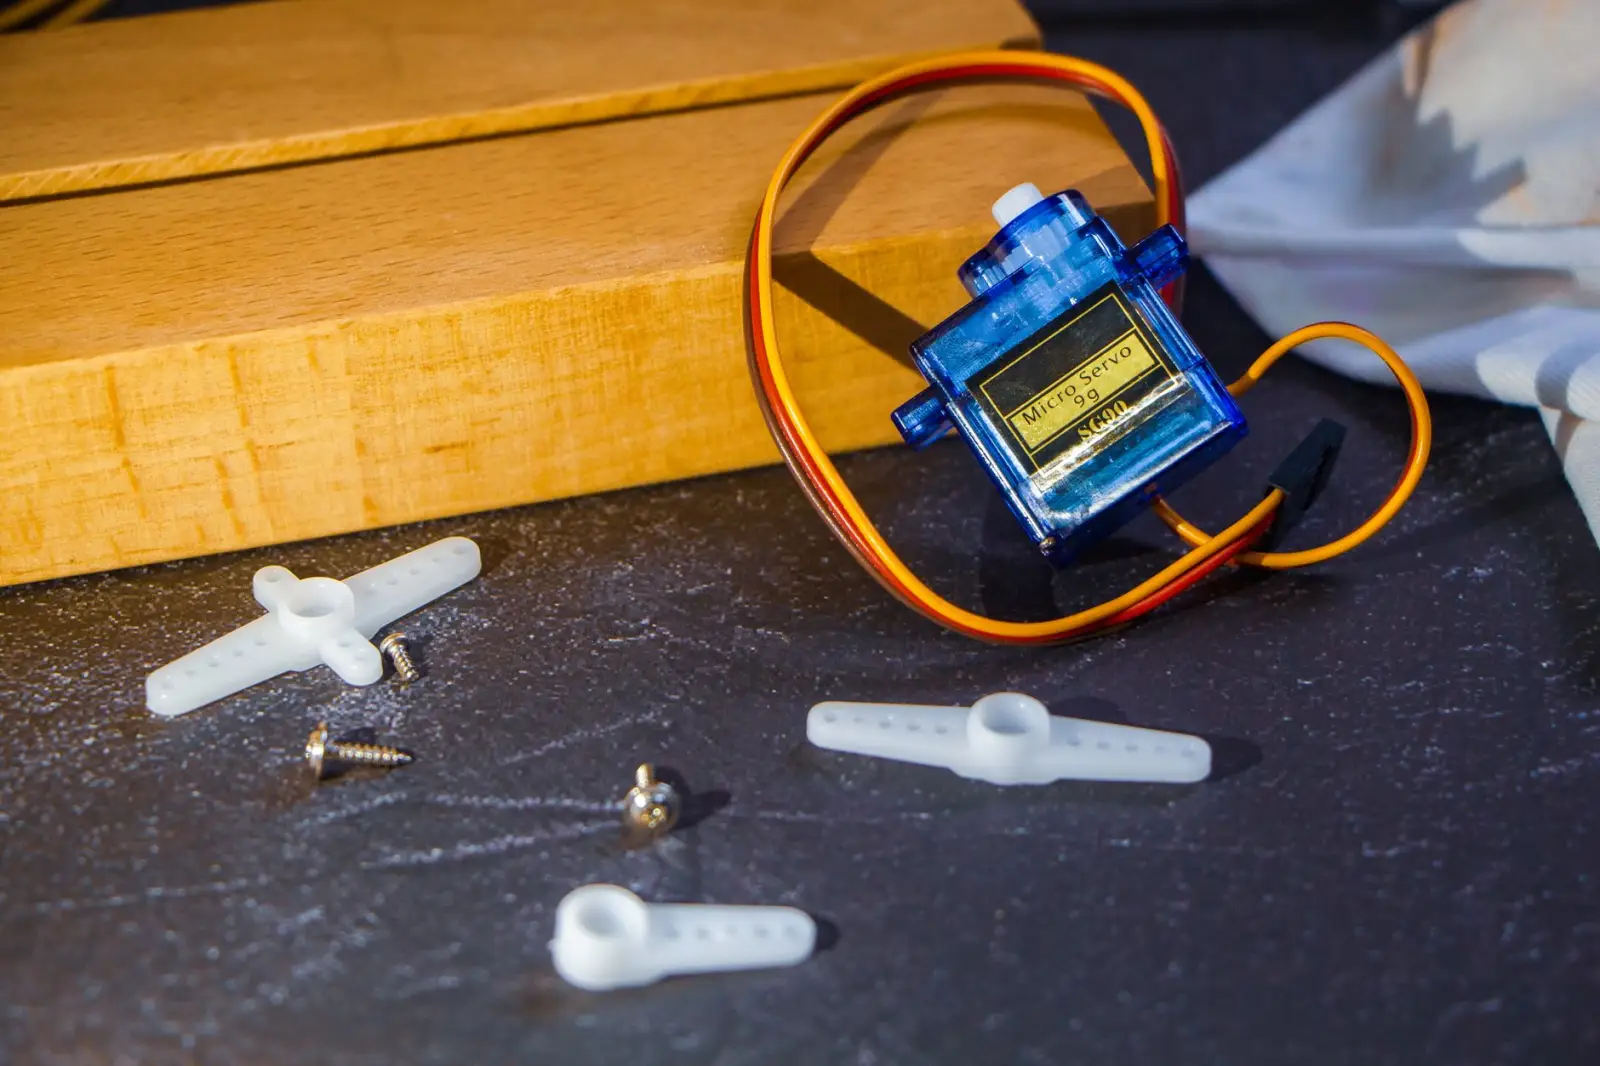
举个实际案例:某锂电池卷绕设备使用200W伺服电机驱动一个直径120mm的铝制收卷盘,工程师按静态转矩计算选了400W电机,结果实际运行中加减速段频繁报警。我们检测后发现,负载惯量比达到电机转子惯量的22倍,远超该品牌驱动器默认的稳定范围。更换为750W电机后,惯量比降至9倍,问题随即消失。
转矩计算中的三个易错点
- 摩擦转矩:导轨预压、密封圈阻力在低速时占比显著,但很多手册只给典型值,实际差异可达30%以上。
- 切削/加工转矩:如果是机床进给轴,必须叠加切削力分量,不能只算重力分量。
- 加减速转矩:峰值转矩 = 惯量×角加速度 + 摩擦转矩,这个峰值往往决定电机是否过载,而非额定转矩。
另外,减速机的引入能有效降低折算到电机侧的负载惯量(按减速比平方折算),但减速机自身惯量、回程间隙和传动效率同样会消耗转矩预算。选型时建议将减速机惯量折算到电机轴,再与电机转子惯量对比,而不是简单地用负载惯量除以减速比。
联轴器与编码器:被忽视的匹配环节
转矩和惯量算清楚了,但机械传动链中的联轴器若选择不当,会引入扭转间隙和弹性变形。在频繁正反转工况下,梅花形弹性联轴器的聚氨酯弹性体压缩变形会造成相位滞后,表现为低速爬行或高速啸叫。此时即使伺服电机的编码器分辨率再高,系统闭环稳定性也会被机械谐振拉低。
至于编码器,增量式编码器在断电重启后需回零,绝对式编码器虽免去回零,但多圈数据在电池掉电后同样丢失。选型时要看电机尾部编码器的线数或位数是否与驱动器接口匹配,比如23位绝对式编码器不能直接接只支持17位的驱动器,否则数据截断会造成定位精度骤降。
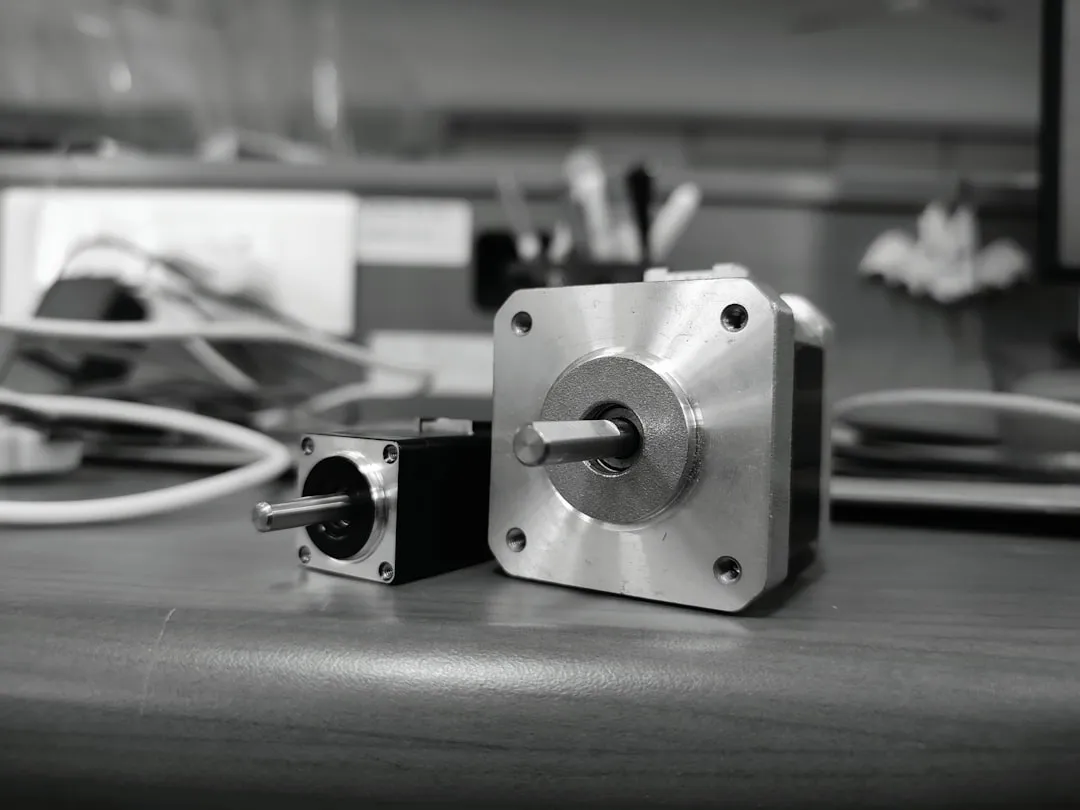
步进电机与伺服电机的惯量取舍差异
闭环步进电机在低速段转矩大,但高速段转矩衰减明显,且惯量匹配范围窄。如果负载惯量波动大(比如机械手抓取不同重量工件),建议直接用伺服电机+减速机组合。以我们为某包装线配套的案例:原使用86机座步进电机直驱,换型产品重量变化后频繁丢步,改成400W伺服电机配5:1行星减速机后,定位精度从±0.1mm提升到±0.02mm,且无需再调整加减速曲线。
最后给几条实在的建议:一是选型时留出20%~30%转矩裕量,但惯量比不要刻意留裕量,宁可选大电机也不要用减速机强行压低惯量比,除非减速机背隙满足要求;二是对高速往复运动机构,优先选择低惯量伺服电机,即使额定转矩略小,动态性能更好;三是采购前最好提供负载曲线给供应商,让厂家用仿真软件做惯量匹配校核,比手动计算更可靠。