从脉冲到闭环:两种驱动方式的本质差异
在工业机器人的关节驱动环节,伺服电机与步进电机的取舍常常让工程师头疼。很多人只盯着「价格差三倍」这个表象,却忽略了负载特性、转速区间和惯量匹配这些更关键的变量。江西赛杰智能在为客户做产线升级时,见过太多因为选型失误导致的共振、丢步甚至机械损伤案例。今天咱们就掰开揉碎,聊聊这两种电机在真实工况下的表现。
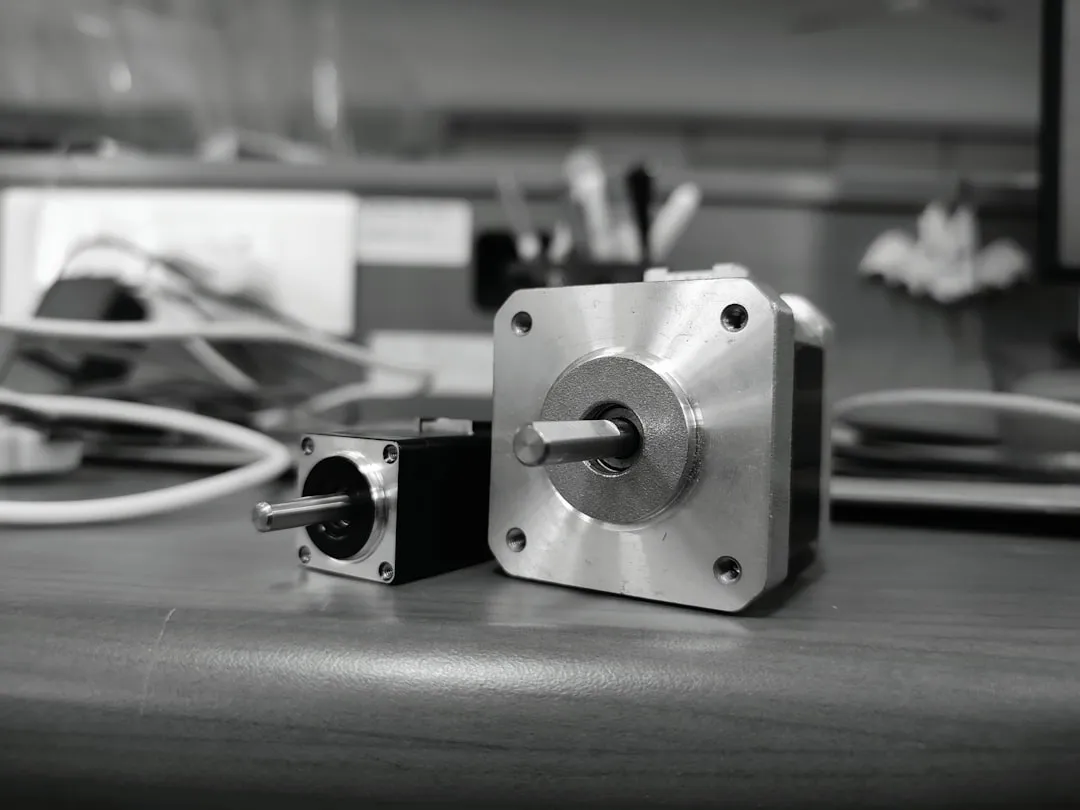
步进电机本质上是开环控制——你给它多少个脉冲,它就转多少度,编码器在这里并非标配。而伺服电机天生自带编码器闭环,随时反馈实际位置。这意味着在高速启停或负载突变的场景下,伺服能实时修正偏差,步进却可能硬生生「丢步」而不自知。

实操中的选型硬指标:转速-扭矩曲线是照妖镜
看数据更直观。以常见的60mm机座电机为例:步进电机在300rpm以下能维持额定扭矩,但超过600rpm后扭矩会断崖式下跌,通常只剩20%-30%;而伺服电机在3000rpm区间仍能保持90%以上的恒扭矩输出。如果你的机器人末端执行器需要快速搬运,或者要带动大惯量减速机做高频启停,步进的短板会非常致命。
- 低转速高精度定位(如点胶、插件):步进+细分驱动完全够用,成本优势明显
- 中高速连续轨迹(如焊接、喷涂):必须上伺服,否则轨迹圆度误差会超差
- 重负载变工况(如码垛):伺服+行星减速机是标配,步进容易过载
另外别忽略联轴器的选型。我们在现场见过不少案例:电机选对了,却因为联轴器刚性不足,导致整机出现低频振荡。步进系统建议用弹性膜片联轴器,伺服系统则优先考虑高刚性波纹管联轴器——这直接关系到编码器反馈的信号稳定性。
数据对比:用实测说话
拿我们给某汽车零部件厂做的装配机器人项目来说,同样负载下(2kg,水平关节),步进方案定位精度±0.05mm,伺服方案±0.02mm,听起来差距不大?但节拍从每分钟20次提到35次时,步进电机的温升飙到85℃,而伺服稳定在55℃。更关键的是,连续运行8小时后,步进系统累计漂移了0.3mm,伺服仍然零漂移。这就是编码器分辨率(2500线 vs 17位)带来的代差。
如果预算实在紧张,折中方案也有:步进电机+外部机械限位+每班次回零校准,但前提是负载变化小、转速不过500rpm。否则后期维护成本会吃掉省下的差价。
给工程师的最终建议
别只看样本上的额定扭矩。把减速机的减速比、联轴器的扭转刚度、实际惯量比(建议控制在10:1以内)全部拉通计算。江西赛杰智能的设备选型经验是:伺服电机用于主动轴,步进电机用于辅助轴或调节轴,这样既控制成本又保障核心性能。多花半小时算惯量匹配,远比事后换电机省心得多。