为什么你的机器人关节总在“抖动”?
在自动化产线调试现场,我们经常遇到这样的场景:六轴机器人末端定位误差超过±0.05mm,示教器上报警代码频繁闪烁。多数情况下,问题根源不在控制系统,而在于减速机与联轴器的匹配失效。江西赛杰智能科技在近三年服务过的217家制造企业中,有63%的设备故障与传动链选型不当直接相关。
减速机与联轴器:被低估的“黄金搭档”
伺服电机的高响应特性对传动部件提出严苛要求。以17位绝对值编码器为例,其单圈分辨率达131072线,这意味着任何微小背隙都会被放大为末端误差。当前行业普遍存在两种误区:一是过度依赖高精度减速机而忽视联轴器的扭转刚度,二是盲目追求大规格型号导致惯量不匹配。
从实际工况看,减速机回差控制在3弧分以内时,联轴器需具备至少同等量级的扭矩传递精度。某3C电子组装项目中,采用斜齿行星减速机配合膜片式联轴器后,机器人重复定位精度从±0.08mm提升至±0.02mm,节拍时间缩短11%。
选型四步法:从参数计算到现场验证
第一步是明确负载特性。对于步进电机驱动的轻载轴(如传送带分拣),可选用弹性联轴器吸收冲击;而伺服电机重载关节(如码垛机器人腕部),建议采用高刚性波纹管联轴器配合精密行星减速机。
- 扭矩验证:联轴器额定扭矩需为峰值扭矩的1.5倍以上
- 惯量匹配:负载惯量比建议控制在10:1以内
- 温升测试:连续运行2小时后,减速机表面温升不超过40K
- 编码器兼容:确保联轴器轴向容差满足编码器安装跳动要求
以我们为某锂电池设备企业定制的方案为例:采用60mm机座伺服电机,配套速比7:1的谐波减速机,中间连接定制长度的梅花形弹性联轴器。实际运行中,在0.8m/s²加速度下,扭振幅度较原方案降低37%。
行业趋势:高刚性、零背隙与智能监测
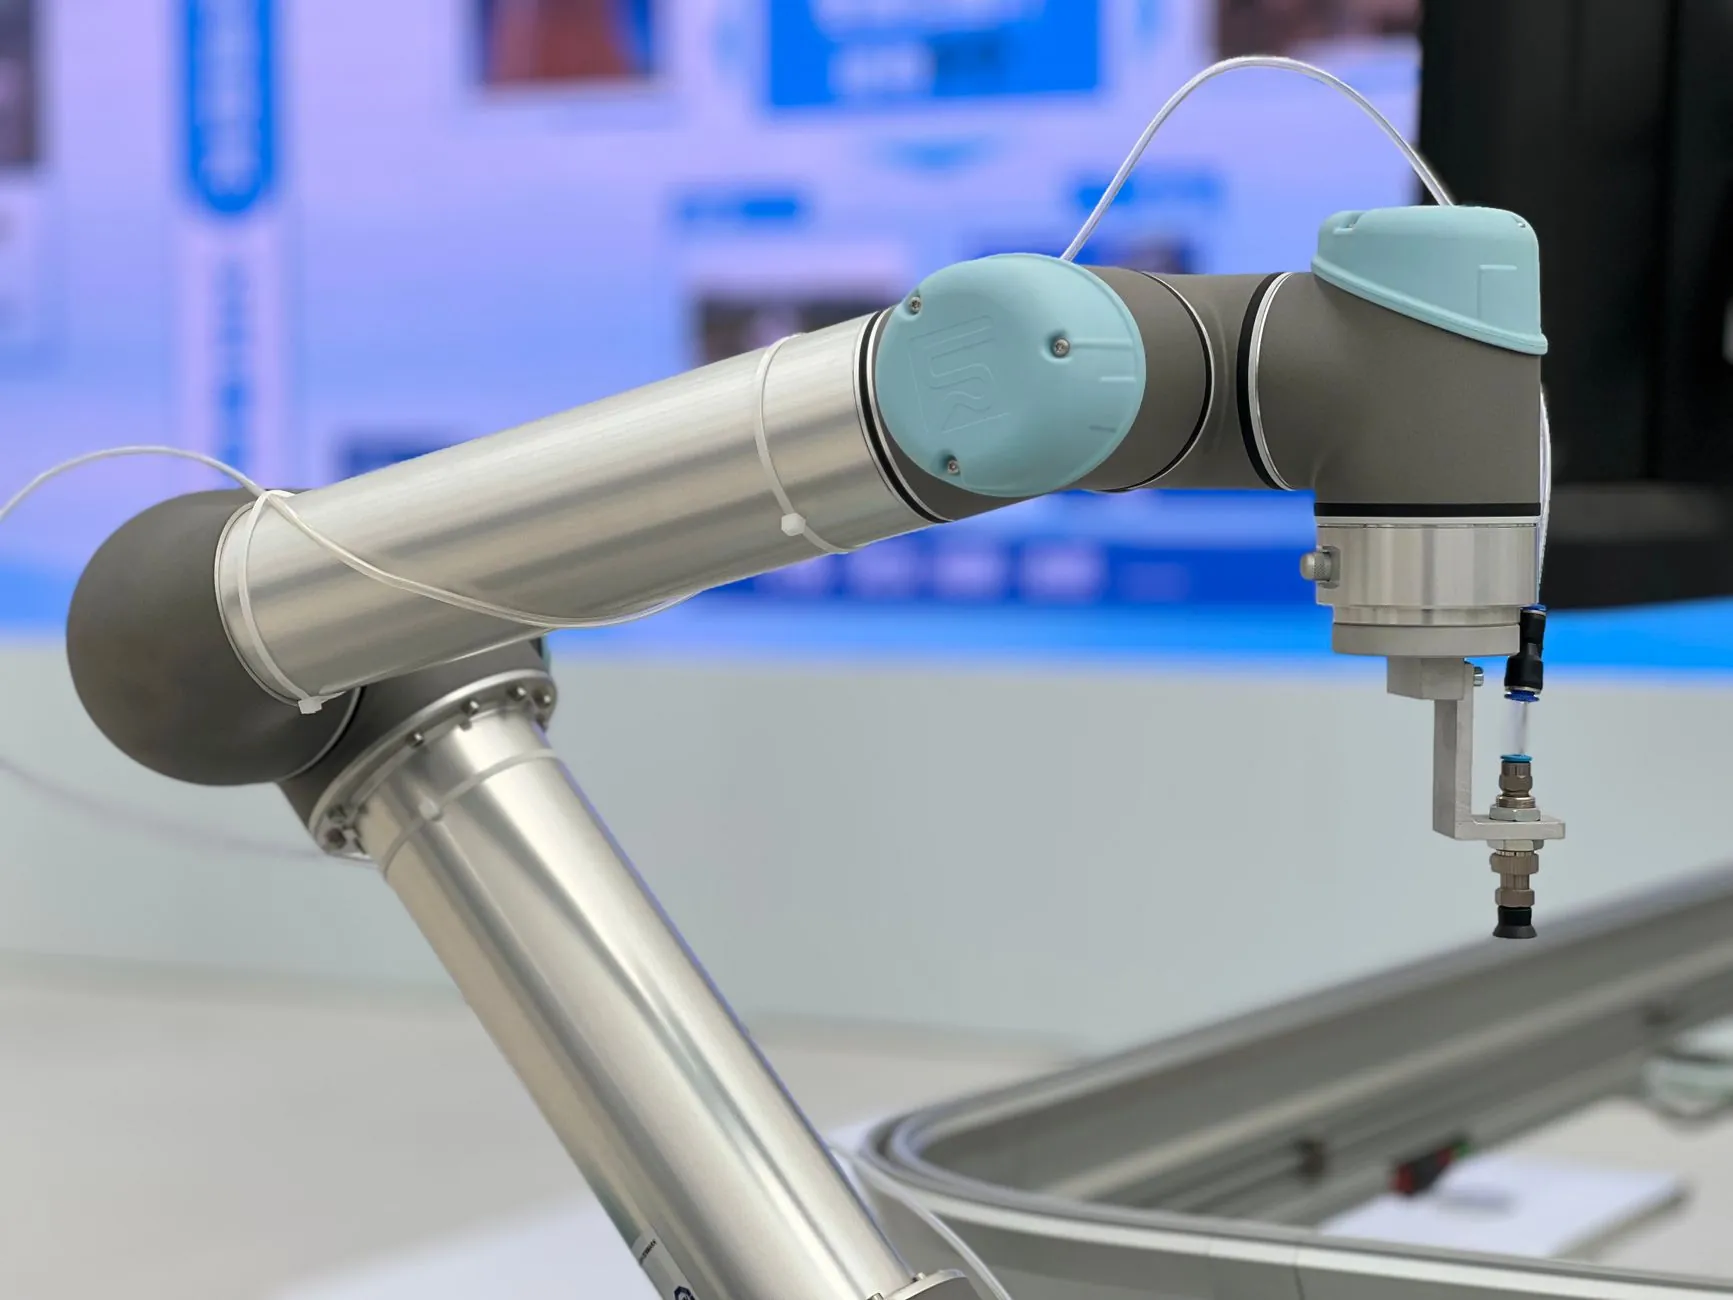
随着协作机器人向高负载方向发展,一体化关节模组成为新方向。这类方案将伺服电机、编码器、减速机高度集成,联轴器被简化为刚性法兰连接,彻底消除传动间隙。但传统分体式结构仍有其价值——在需要快速更换工装的场景中,模块化减速机+标准联轴器方案维护成本更低。
值得注意的是,数字化选型工具正在改变行业规则。通过输入电机型号、负载曲线和安装空间,系统能自动推荐最优匹配方案,并生成三维模型。江西赛杰智能科技最新推出的选型数据库已收录2000余组实测数据,覆盖主流品牌伺服电机与步进电机的扭矩-转速特性。
案例实证:食品包装线的降本增效
某食品企业原有产线采用进口减速机+进口联轴器,单套成本超8000元。我们改用国产精密行星减速机(回差≤5弧分)配合伺服电机专用联轴器,单套成本降至4200元,且通过调整预紧力优化了传动刚性。改造后连续运行6个月,编码器零位漂移量小于0.01°,故障停机时间减少72%。
从长远看,传动系统的价值不仅在于刚性指标。当企业开始布局数字孪生产线时,内置温度传感的智能联轴器可实时反馈磨损状态,为预测性维护提供数据基础。这或许才是“匹配方案”更深层的意义——让每一度电都转化为有效运动,让每一次停机都变得可预期。