工业机器人关节模组的精度衰减,往往不是从电机开始的。很多客户反馈,机器人运行半年后出现低速爬行、定位抖动,甚至停机报警——问题根源常常藏在传动链的“中间环节”里。我们拆解过大量返修模组,发现超过60%的故障与减速机与联轴器的匹配不当有关,而非电机本身。
为什么“电机+减速机”组合总在过载边缘试探?
伺服电机的响应速度极快,但输出扭矩相对有限。如果减速机选型时只按额定扭矩计算,忽略启停瞬间的峰值冲击,联轴器就会成为第一个“牺牲品”。更隐蔽的问题是,部分厂商为降低成本,在关节模组中混用不同品牌的减速机与联轴器,导致扭转刚度不匹配——电机每转一圈,联轴器就产生一次微小的弹性滞后,日积月累,反向间隙从0.01mm恶化到0.1mm。
江西赛杰智能在为客户做方案时,遇到过最典型的案例:某六轴机器人腕部关节,使用400W伺服电机配行星减速机,客户自行采购的梅花形联轴器硬度偏高,结果高频振动直接传导至编码器端,位置反馈信号出现周期性毛刺。更换为赛杰定制的高弹性膜片联轴器后,振动幅值下降42%,编码器信号波形恢复干净。
技术解析:关节模组传动链的四个关键匹配维度
一个合格的关节模组,必须同时满足以下条件,缺一不可:
- 减速机背隙:谐波减速机应控制在1弧分以内,行星减速机需低于3弧分,否则反向间隙会直接叠加到定位精度上。
- 联轴器扭转刚度:刚度值需与减速机输入轴直径匹配,过软则滞后明显,过硬则无法吸收冲击。
- 编码器分辨率:17位增量式编码器与23位绝对值编码器对机械抖动的容忍度完全不同,前者更依赖联轴器的滤波效果。
- 惯量比:伺服电机转子惯量与负载惯量比建议控制在10:1以内,超限时需通过减速机速比调整。
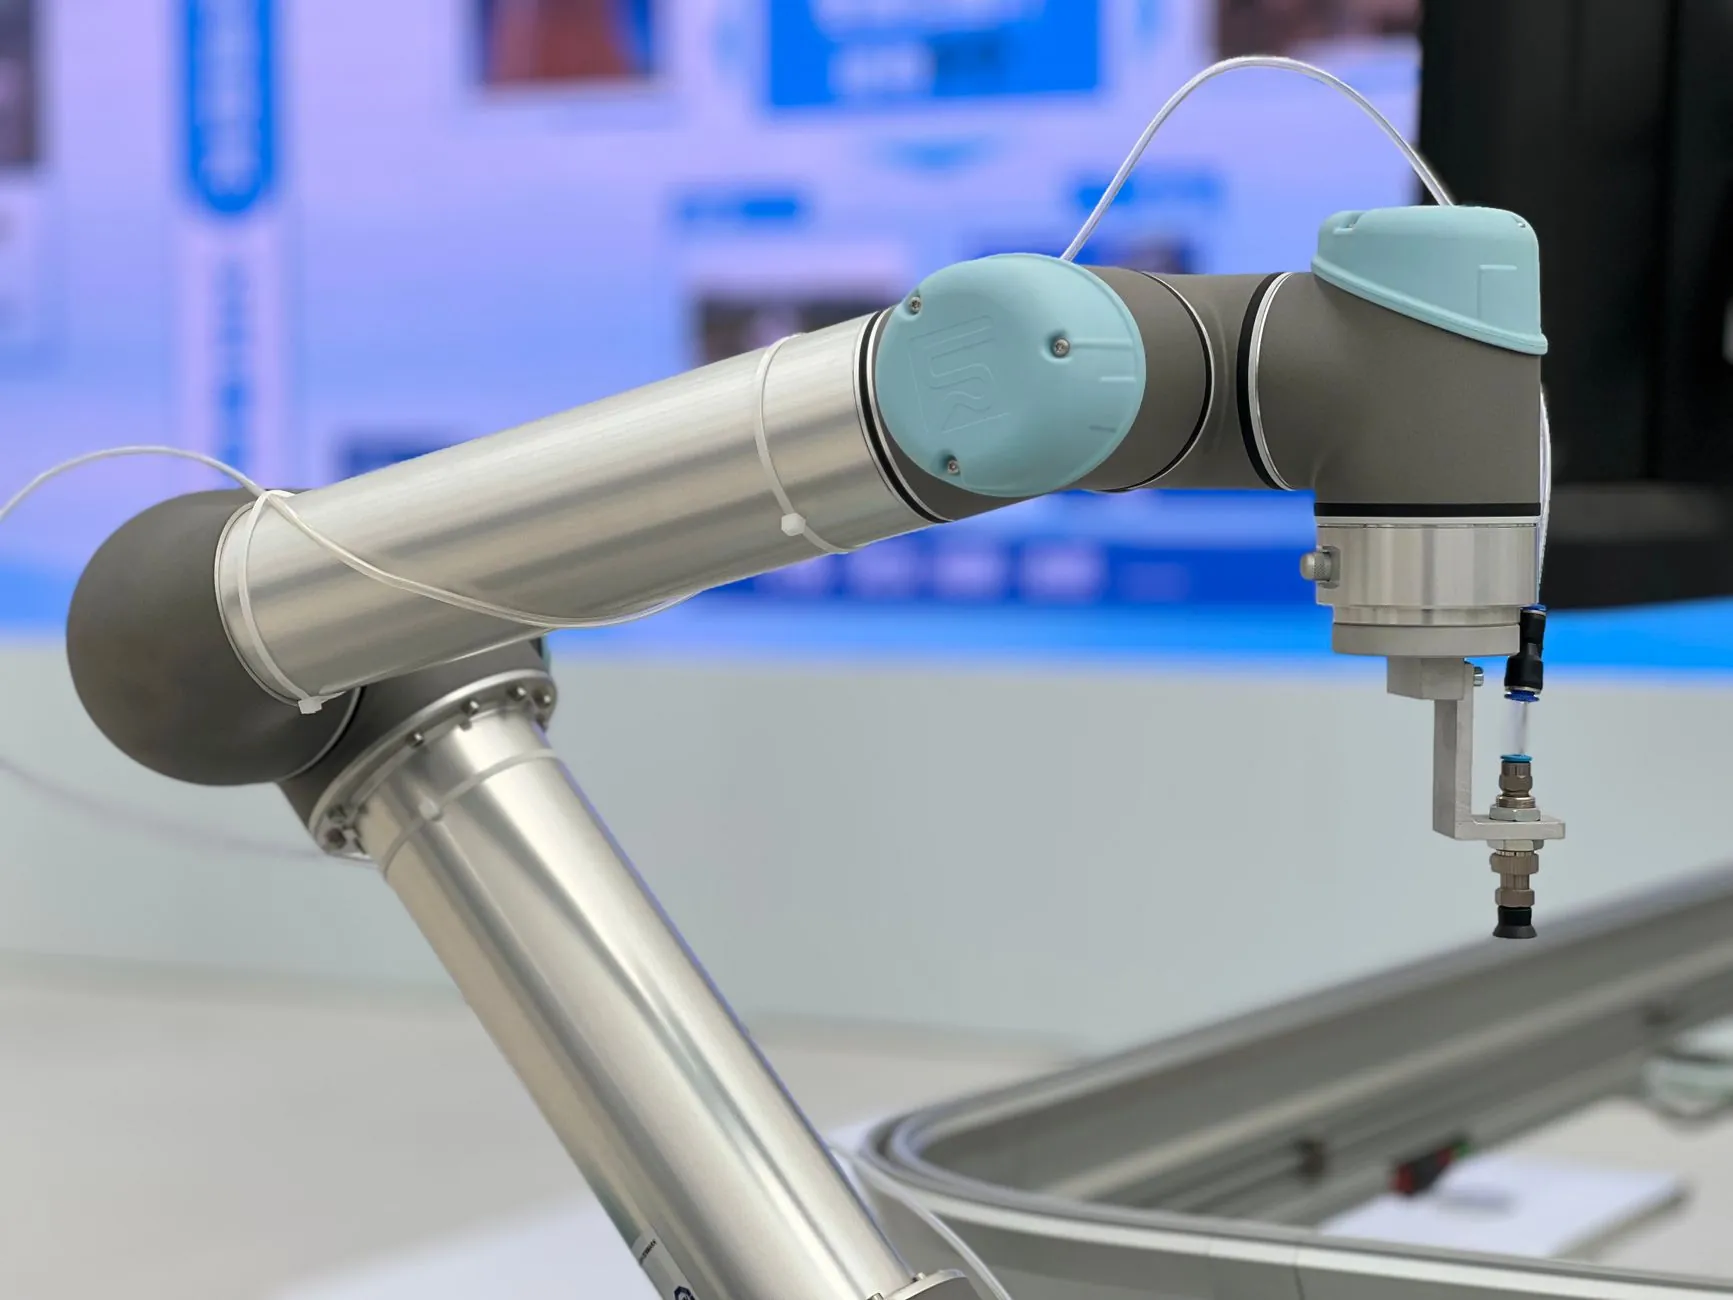
这里特别要提一下步进电机的应用场景。在部分低负载、低成本的四轴或SCARA机器人上,客户仍会选择步进电机配合减速机。步进电机的低频共振问题比伺服更突出,此时联轴器必须选用带阻尼特性的弹性体——赛杰的SJ-BW系列波纹管联轴器,在50%负载下能将共振幅值抑制到0.02mm以内,实测数据比普通刚性联轴器改善显著。
对比分析:三种常见传动组合的实测表现
我们基于相同负载(5kg有效载荷,腕关节转速30rpm)做过一组对比测试:
- 伺服电机+谐波减速机+膜片联轴器:定位精度±0.015mm,温升12℃(连续运行2小时),反向间隙0.8弧分。
- 步进电机+行星减速机+梅花联轴器:定位精度±0.03mm,温升18℃,低速区存在明显振动(需加细分驱动器)。
- 伺服电机+摆线针轮减速机+刚性联轴器:定位精度±0.02mm,但编码器反馈噪声偏大,需额外加装滤波器。
数据很直观:第一组方案在精度和热稳定性上全面胜出,但成本高出约35%。对于高速分拣机器人,我们推荐方案一;对于经济型焊接工作站,方案二经过联轴器阻尼优化后也完全够用。
所以,选型从来不是“越贵越好”。赛杰智能在给客户做关节模组配套时,会先要求对方提供负载曲线和运动节拍,再用我们的测试台架实测联轴器与减速机的联合刚度。很多客户拿到报告后才发现,自己原本选的“高精度”减速机,因为联轴器选错,实际精度连设计值的一半都达不到。
最后给一个实用建议:如果您的机器人关节出现周期性误差,先别急着换电机。用百分表打在输出端,手动缓慢旋转输入轴,观察误差波形——如果是正弦波动,问题大概率在减速机;如果是跳跃式突变,检查联轴器是否打滑或破裂。江西赛杰智能可以提供整套关节模组传动部件(伺服电机、步进电机、减速机、联轴器、编码器)的匹配选型服务,甚至帮您做半年的台架耐久验证,确保量产一致性。