工业机器人的每一次精准动作,背后都是驱动系统毫厘之间的博弈。选错电机,轻则影响节拍,重则导致整个产线停机。江西赛杰智能在多年自动化集成实践中发现,很多工程师在伺服电机与步进电机的选型上存在认知盲区——只看功率和扭矩,却忽略了惯量匹配与编码器反馈精度带来的系统性差异。
两代驱动技术的本质分野
步进电机本质上是开环控制,每发一个脉冲转动固定角度,结构简单、成本低廉,在低速大扭矩场景下表现稳定。但其致命弱点是**失步风险**:当负载突变或转速超过额定范围时,转子无法跟上脉冲指令,位置误差便无可挽回。伺服电机则通过内置编码器构成闭环,实时回传转子位置,驱动器根据偏差动态调整电流,确保每一步都精确到位。
从控制精度看,市面主流增量式编码器分辨率可达2500线/转,经4倍频后即10000脉冲/转,而绝对值编码器更可实现单圈17位甚至23位分辨率。这意味着伺服系统在0.001°级别的定位任务中依然游刃有余,而步进电机即使采用细分驱动,在高速段扭矩衰减也往往超过30%。
减速机与联轴器:被低估的传动链配角
不少选型方案把重心全压在电机本体上,却对减速机和联轴器一笔带过。实际上,机器人关节处若直接采用伺服电机直驱,惯量比往往失衡,系统刚性不足,极易引发震荡。此时谐波减速机或行星减速机的作用就凸显出来——它把电机输出的高转速低扭矩转换为低转速高扭矩,同时将负载惯量折算到电机轴侧,使惯量比落在1:3至1:5的理想区间。
联轴器同样不容忽视。伺服电机对弹性联轴器的扭转刚度极为敏感,刚度过低会产生谐振峰,导致整定时间拉长。江西赛杰在高速搬运场景中通常选用膜片式或波纹管联轴器,其扭转刚度可达数十万N·m/rad,配合减速机背隙小于3弧分的指标,才能保证轨迹重复精度维持在±0.02mm以内。
实操选型:从工况倒推参数
具体到项目落地,江西赛杰建议按以下路径逐步筛选:
- 先计算负载端的**峰值扭矩**与**均方根扭矩**,并预留1.5-2倍安全系数,避免电机长时间过载。
- 根据节拍要求确定最高运行转速,比对电机扭矩-转速特性曲线,确认高速区间是否出现明显跌落。
- 用负载惯量除以电机转子惯量,若比值超过10,优先考虑增大减速机减速比或换用更高惯量规格的伺服电机。
- 对于要求断电位置保持或低成本点位运动的场景,步进电机配合刹车器仍是不错的选择,不必盲目追求伺服。
举一个实际案例:某3C装配线需要完成每秒2次的取放动作,行程150mm,负载2kg。若选用57系步进电机,其启动频率受限,实际运行速度只能达到约200mm/s,且极易在加减速段丢步。换用400W伺服电机后,通过电子齿轮比设定和自动整定功能,实际循环时间缩短了42%,编码器反馈的重复定位精度稳定在±0.01mm。
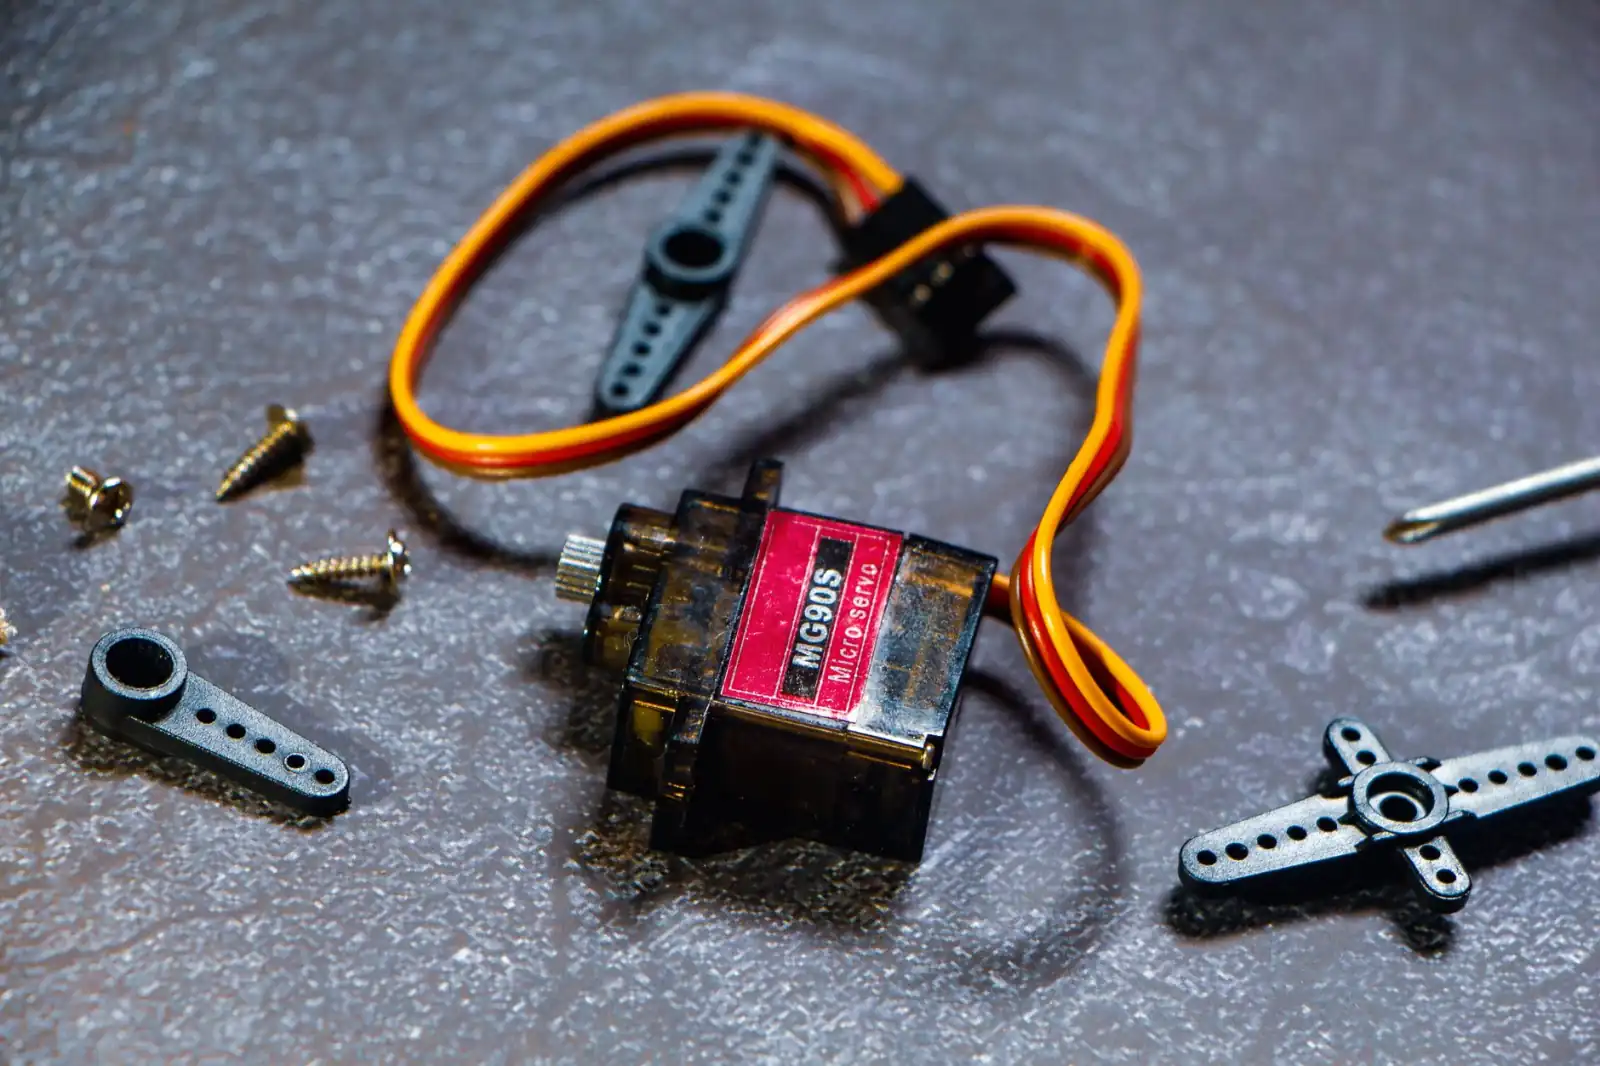
从成本维度看,一套国产750W伺服系统(含驱动器)价格已降至1500元上下,与高品质两相步进系统的价差缩小到不足40%。考虑到伺服在效率、温升和寿命上的优势,其全生命周期成本反而更低。当然,对于开环控制即可满足的简单送料机构,步进电机配合合适的减速机依然能发挥余热。
江西赛杰智能科技有限公司在为客户配置驱动方案时,始终强调一个原则:**没有最好的电机,只有最匹配的传动组合**。减速机的减速比与背隙、联轴器的刚度与惯量、编码器的分辨率与响应带宽,每一项参数都在伺服系统的整定带宽中相互制约。建议工程师在选型阶段就借助仿真软件搭建完整机电模型,而非单独评估电机样本数据。
最后提醒一点:无论选择哪种驱动方式,务必在样机阶段进行满载温升测试和连续运行可靠性验证。伺服电机在堵转状态下的绕组温度可在数分钟内突破120℃,若散热设计不足,编码器光栅受热变形将直接导致位置漂移。选型不是终点,系统联调才是真正考验功力的地方。